Полезно · Серво задвижвания и редуктори
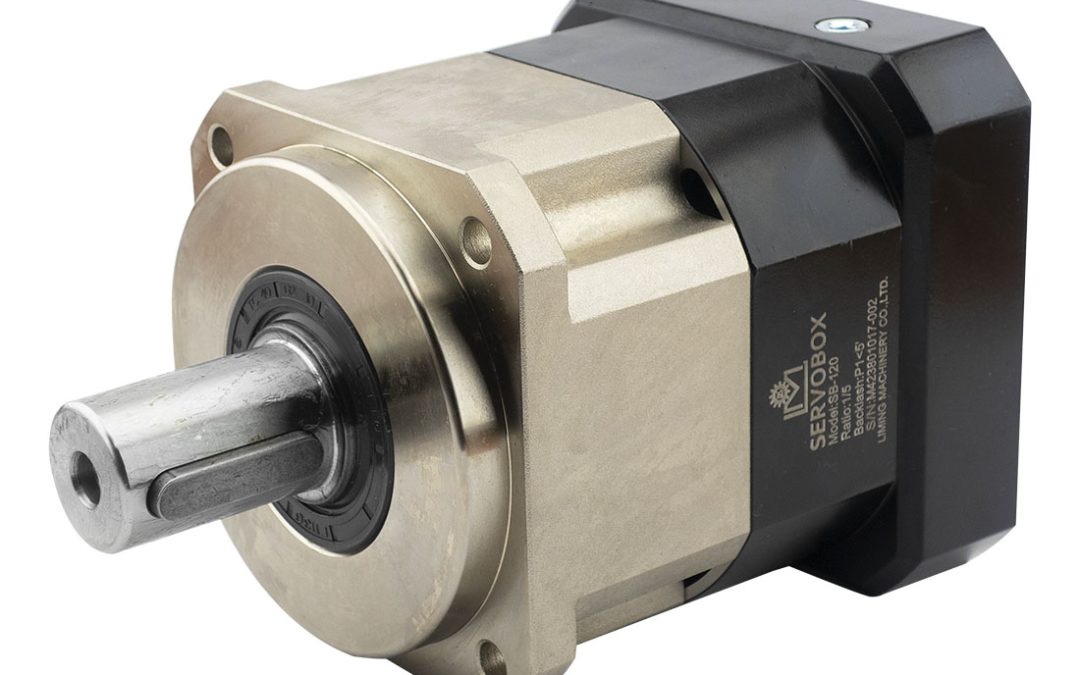
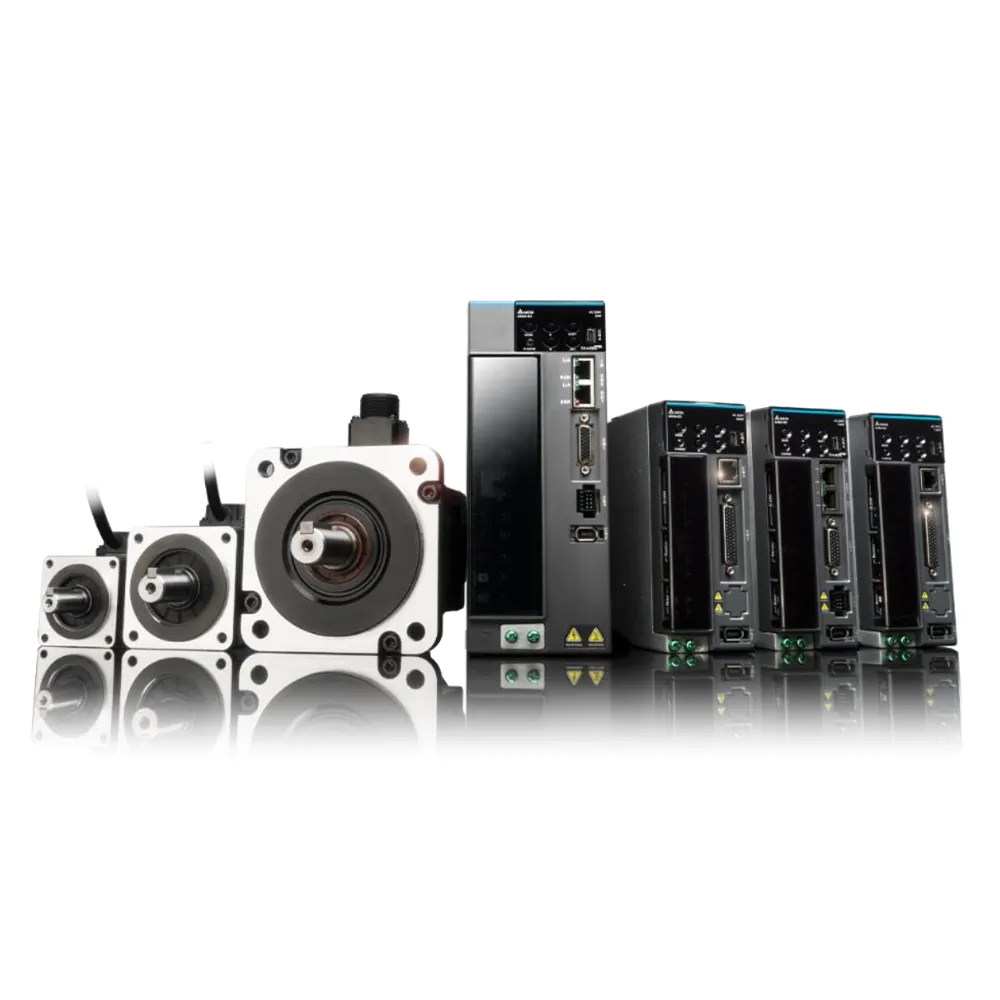
Серво двигателят дава точност и динамика, но рядко се свързва директно с товара. Между двата почти винаги стои планетарен редуктор: той увеличава момента, намалява оборотите и — най-важното — намалява инерцията на товара, която „вижда“ двигателят, с квадрата на предавателното число. Тук е процедурата за подбор по каталога на Li Ming (серия SERVOBOX), формулите за сметките, пример с двигател Delta ECM-B3 и редът за монтаж на двигателя към редуктора.

1. Основните зависимости
Редукторът преобразува трите величини на движението — обороти, момент и инерция — с предавателното число i (Li Ming, речник, стр. 186):
Примерът на Li Ming: двигател с n₁ = 3000 min⁻¹ и T₁ = 20 N·m през редуктор с i = 10 дава n₂ = 300 min⁻¹ и T₂ = 200 N·m (без загубите), а товар с J₂ = 10 kg·m² се „вижда“ от двигателя като 0,10 kg·m².
Какво значат стойностите в каталога
| Означение | Какво е | Как се използва |
|---|---|---|
| T2N | номинален изходен момент | средният момент на приложението T2m трябва да е под него |
| T2B | максимален момент при ускорение (SERVOBOX: 1,8 × T2N) | за цикличен режим S5; до 1000 цикъла/ч, над това — с коефициент Ks |
| T2NOT | момент при авариен стоп (SERVOBOX: 3 × T2N) | допуска се до 1000 пъти за целия живот на редуктора |
| n1N / n1B | номинални / максимални входни обороти | n1N — за непрекъснат режим S1, n1B — за S5; при околна температура над 20 °C или корпус над 90 °C се намаляват |
| F2rB / F2aB | допустима радиална / осева сила на изходния вал | при 100 min⁻¹ и сила в средата на вала; при по-високи обороти намаляват |
| Ps, P0, P1, P2 | класове на хлабината (arcmin) | за SB62: P0 ≤ 3′, P1 ≤ 5′, P2 ≤ 7′; по-малката хлабина води до по-голямо нагряване |
| Ct21 | усукваща коравина (N·m/arcmin) | колко момент завърта изходния вал на 1′ при неподвижен вход |
Li Ming SERVOBOX, речник, стр. 186–197; стойностите за SB — стр. 23.
2. Подбор стъпка по стъпка
Процедурата е тази на Li Ming (стр. 200–201). Започва се от цикъла на движение на изхода на редуктора: ускорение ta, движение с постоянна скорост tc, спиране td и пауза tp — за всеки участък моментът T2, оборотите n2 и силите на изходния вал.
- Предавателно число.
Eq.1i ≈ nmnрабnm — оборотите на двигателя, nраб — нужните обороти на изхода; избира се стандартно i от каталога
- Среден изходен момент. Трябва T2m < T2N.
Eq.2T2m = ∛( n2a·ta·T2a³ + n2c·tc·T2c³ + n2d·td·T2d³n2a·ta + n2c·tc + n2d·td )
- Режим на работа — S1 или S5. Цикличен режим S5 е, когато ED < 60 % и времето на работа е под 20 min; иначе — непрекъснат S1.
Eq.3ED = ta + tc + tdtцикъл · 100 %, tраб = ta + tc + td
- При S5 — максималният момент при ускорение. Трябва T2max < T2B. Смята се от максималния момент на двигателя, не от товара — защото двигателят може да го даде.
Eq.4T2max = TmB · i · Ks · ηTmB — максималният момент на двигателя; Ks — по броя цикли в час (таблицата долу)
- Средни и номинални изходни обороти. Трябва n2m < n2N.
Eq.5n2a = n2d = n2c2, n2m = n2a·ta + n2c·tc + n2d·tdta + tc + td, n2N = n1Ni
- Средна радиална сила на изходния вал. Трябва F2rm < F2rB.
Eq.6F2rm = ∛( n2a·ta·F2ra³ + n2c·tc·F2rc³ + n2d·td·F2rd³n2a·ta + n2c·tc + n2d·td )
- Средна осева сила. Трябва F2am < F2aB; формулата (Eq.7) е като Eq.6 с осевите сили F2aa, F2ac, F2ad.
- Хлабина и изпълнение на вала — клас Ps/P0/P1/P2, вал с шпонка или гладък, входен отвор за вала на двигателя.
- Поръчка — с модела на двигателя или размерите на фланеца му, за да дойде правилната адаптерна плоча и втулка.
Коефициент Ks по броя цикли (Li Ming, стр. 201)
| Цикли в час | Kₛ |
|---|---|
| 0 – 1000 | 1,0 |
| 1000 – 1500 | 1,1 |
| 1500 – 2000 | 1,3 |
| 2000 – 3000 | 1,6 |
| 3000 – 5000 | 1,8 |
Съгласуване на инерцията
Li Ming препоръчва за цикличен режим S5:
При Delta съотношението се въвежда в P1.037 (Jтовар / Jдвигател, като Jтовар е цялата приведена инерция — с редуктора). Автоматичната оценка на инерцията не е надеждна над 50 пъти инерцията на двигателя (ASDA-B3 User Manual, стр. 5-5 и 14-42). Колкото по-близо е до препоръката на Li Ming, толкова по-високи коефициенти на усилване и по-кратко установяване.
3. Радиален товар от ремък, верига или зъбно колело
Когато на изходния вал има ролка, зъбно колело или верижно колело, валът носи радиална сила (Li Ming, стр. 190):
| Натоварване | 0,5 h | 2 h | 8–10 h | 10–24 h |
|---|---|---|---|---|
| равномерно | 0,80 | 0,90 | 1,00 | 1,25 |
| средни удари | 0,90 | 1,00 | 1,25 | 1,50 |
| тежки удари | 1,00 | 1,25 | 1,50 | 1,75 |
s — по часовете работа на ден; при 10 и повече пускания или смени на посоката в час — ×1,2.
| Предаване | f |
|---|---|
| верига, зъбен ремък | 1,00 |
| зъбно колело | 1,25 |
| клиновиден ремък | 1,50 |
| плосък ремък | 2,50 |
F2rB в каталога е при сила в средата на вала и 100 min⁻¹: по-близо до рамото допустимата сила е по-голяма, по-далеч — по-малка, и намалява с оборотите. Към силата от момента се добавя предварителното опъване на ремъка — по данните на производителя на ремъка.
4. Пример: линейна ос със зъбен ремък
Задача. Хоризонтална ос: каретка 15 kg върху линейни водачи (μ = 0,1), зъбна ролка Ø50 mm (двете ролки заедно J = 0,0005 kg·m²), скорост 1,0 m/s, ускорение и спиране за 0,2 s, ход 1,0 m, пауза 1,0 s. Предварително опъване на ремъка — приемаме 300 N радиално на вала.
Движението и моментите на изхода
| Величина | Формула | Резултат | |
|---|---|---|---|
| ускорение | a = v / ta | 5,0 m/s² | |
| ход при ускорение | sa = v² / (2a) | 0,10 m | |
| време с постоянна скорост | tc = (ход − 2sa) / v | 0,80 s | |
| цикъл / работа | tцикъл, tраб | 2,20 / 1,20 s | |
| изходни обороти | n2c = v · 60 / (π · D) | 382,0 min⁻¹ | |
| инерция на изхода | J2 = m · R² + Jролки | 0,00988 kg·m² | |
| момент от триенето | Tтр = μ · m · g · R | 0,368 N·m | |
| при ускорение | T2a = J2 · a / R + Tтр | 2,34 N·m | |
| с постоянна скорост | T2c = Tтр | 0,37 N·m | |
| при спиране | T2d = J2 · a / R − Tтр | 1,61 N·m |
Кой двигател и какво предавателно число
По Eq.1 при номинални 3000 min⁻¹ на двигателя: i ≈ 3000 / 382 = 7,9. Сравняваме два варианта с редуктор Li Ming SB62 (1 степен) и двигатели Delta ECM-B3M:
| Проверка | A: ECM-B3M-C20807 (750 W) + SB62, i = 7 | B: ECM-B3M-C20604 (400 W) + SB62, i = 10 |
|---|---|---|
| обороти на двигателя n1 (номинални 3000) | 2 674 min⁻¹ ✓ | 3 820 min⁻¹ ✗ над номиналните |
| Eq.2: T2m < T2N | 1,20 < 45 N·m ✓ | 1,20 < 43 N·m ✓ |
| Eq.3: режим | ED = 54,5 %, 1 636 цикъла/ч → S5 | същият цикъл → S5 |
| Eq.4: T2max = TmB·i·Ks·η < T2B | 8,4·7·1,3·0,97 = 74,1 < 81,0 N·m ✓ | 4,45·10·1,3·0,97 = 56,1 < 77,4 N·m ✓ |
| Eq.5: n2m < n2N = n1N / i | 318 < 429 min⁻¹ ✓ | 318 > 300 min⁻¹ ✗ |
| инерция JL/i² ≤ 4·Jm | 2,02 × 10⁻⁴ kg·m² = 1,9 × Jm ✓ | 0,99 × 10⁻⁴ kg·m² = 3,9 × Jm ✓ |
Вариант B минава по момент и по инерция, но пада на стъпка 5: средните изходни обороти са над номиналните за i = 10, а двигателят върти над номиналните си обороти през целия участък с постоянна скорост. Избираме вариант A.
Вариант A — останалите проверки
| Величина | Формула | Резултат | |
|---|---|---|---|
| радиална сила (OHL + опъване) | F2r = 300 N + T2·s·f·p / R | 412 / 318 / 377 N (a / c / d) | s = 1,00 × 1,2; f = 1,00; p = 1 |
| Eq.6: средна радиална сила | F2rm < F2rB | 336 N | < 1180 N ✓ (при 100 min⁻¹ — при 382 min⁻¹ уточнете с Li Ming) |
| Eq.7: осева сила | ролката е подравнена | ≈ 0 N | < 590 N ✓ |
| хлабина P1 → по ремъка | Δx = R · 5′ | 0,036 mm | |
| усукване при T2a → по ремъка | φ = T2a / Ct21 | 0,39′ → 0,0028 mm | Ct21 = 6 N·m/arcmin |
| момент на двигателя при ускорение | T1a = (Jm + Jред)·α1 + T2a / (i·η) | 0,51 N·m | < 8,4 N·m (макс.) ✓ |
| ефективен момент за цикъла | Trms = √(Σ T1²·t / tцикъл) | 0,20 N·m | < 2,4 N·m (номинален) ✓ |
| за P1.037 на Delta | (Jред + JL/i²) / Jm | 2,0 пъти | < 50 ✓ |
Двигателят от 750 W е много над нужния момент — изборът тук е по инерция, а не по момент. Това е типично за бързи оси с ремък: малкият двигател се справя с момента, но не и с приведената инерция. Ако динамиката е по-умерена, по-голямо съотношение е допустимо — Delta оценява инерцията до 50 пъти; правилото „≤ 4“ е препоръката на Li Ming за цикличен режим.
Данни: Li Ming SB62 (стр. 23): T2N = 45 N·m при i = 7, T2B = 1,8·T2N, n1N = 3000 min⁻¹, η ≥ 97 %, J = 0,13 kg·cm², F2rB = 1180 N, F2aB = 590 N, P1 ≤ 5′, Ct21 = 6 N·m/arcmin. Delta ECM-B3M-C20807 (каталог ASDA-B3, стр. 42): 2,4 / 8,4 N·m, 3000 / 6000 min⁻¹, J = 1,07 × 10⁻⁴ kg·m²; ECM-B3M-C20604 (стр. 41): 1,27 / 4,45 N·m, J = 0,254 × 10⁻⁴ kg·m².
5. Монтаж на серво двигателя към редуктора
Редукторите SERVOBOX се доставят с адаптерна плоча за фланеца на конкретния двигател и вход с цанга (затягащ пръстен), която стяга вала на двигателя без шпонка. За ECM-B3M-C20807 (каталог Delta ASDA-B3, стр. 55): вал Ø19 h6 × 35 mm, центриращ буртик Ø70 h7, отвори 4 × Ø6,6 на окръжност Ø90, фланец □80. Входният отвор на SB62 приема Ø19 (таблица на Li Ming, стр. 184), за по-малък вал се слага втулка.
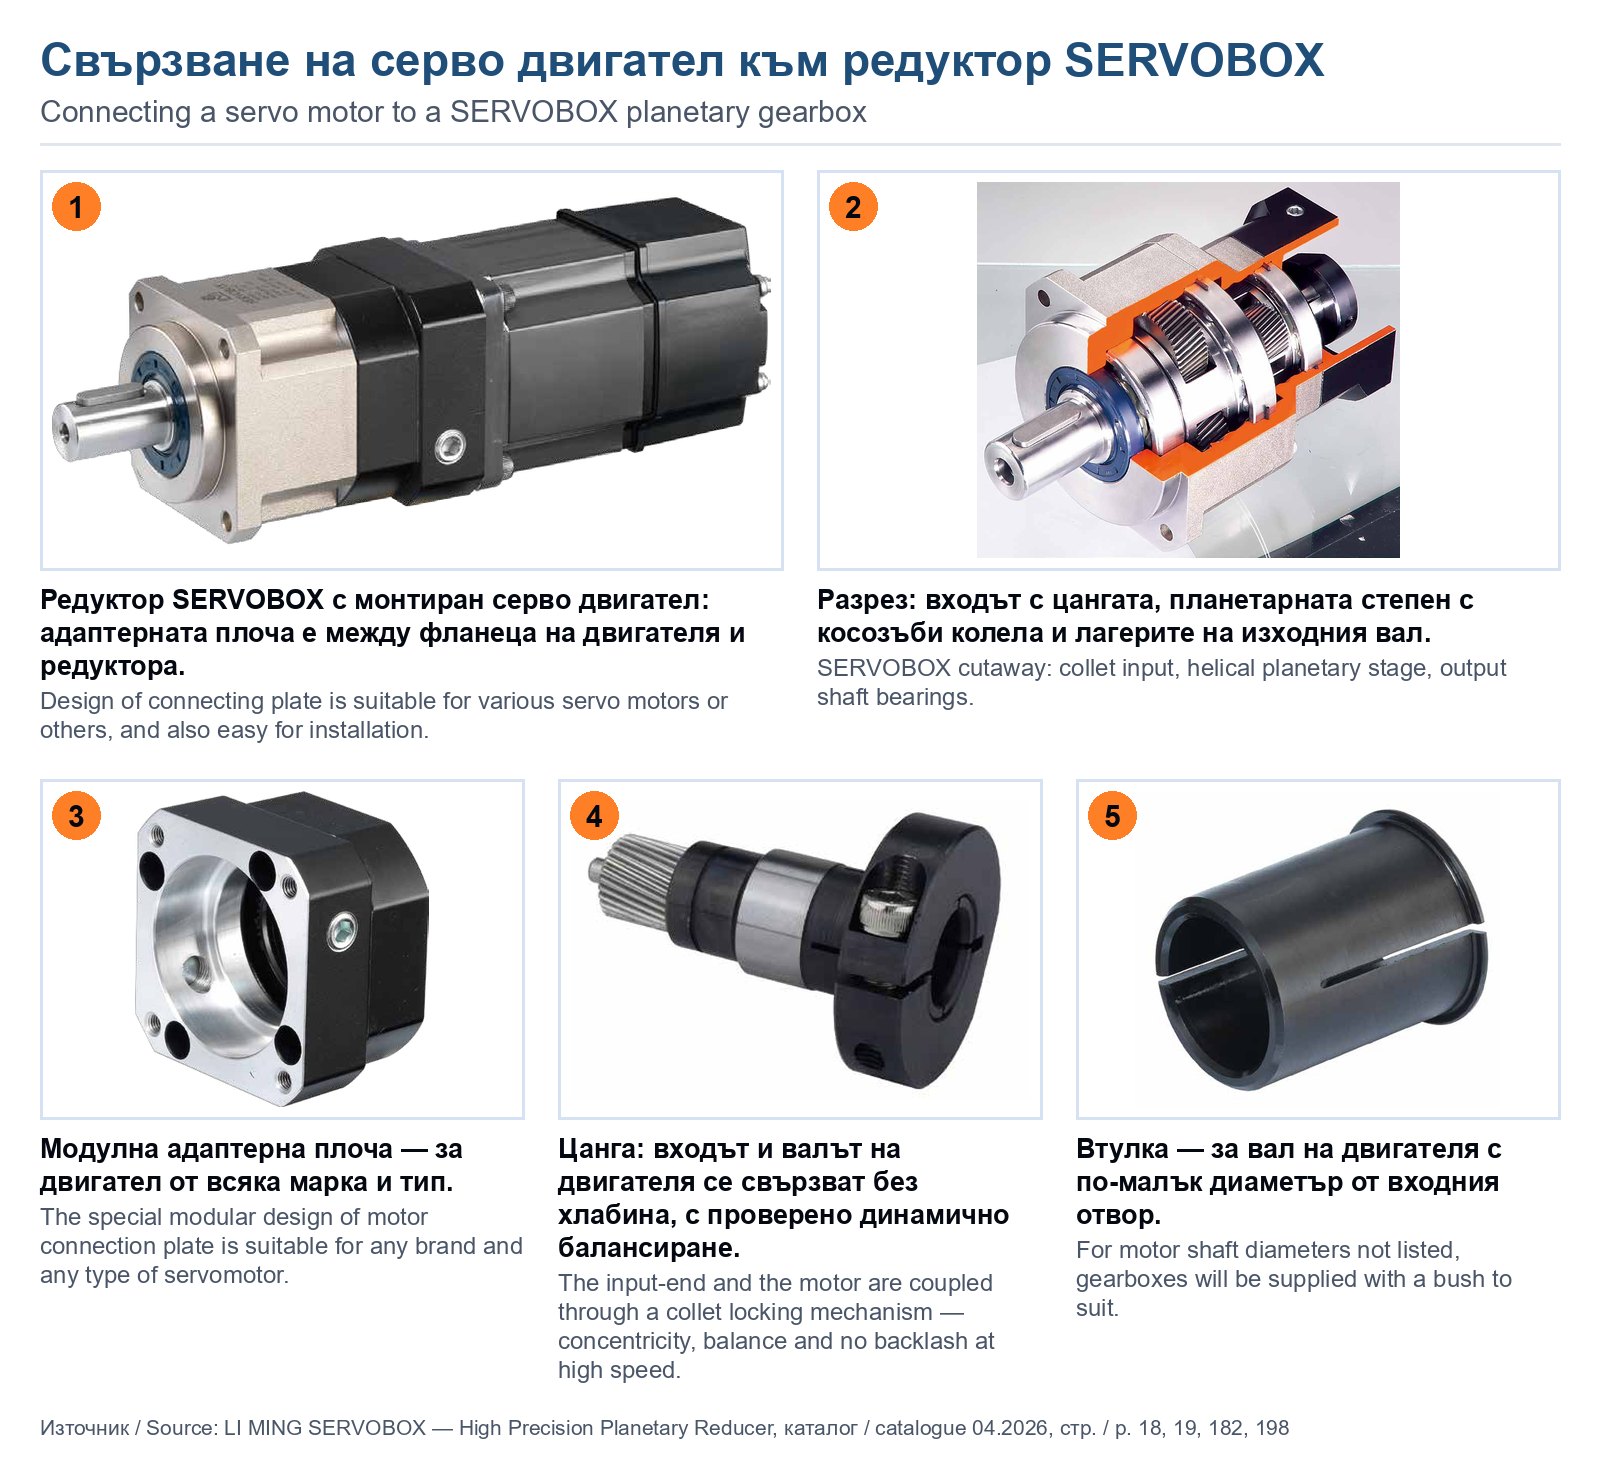
Редът на Li Ming (стр. 205)
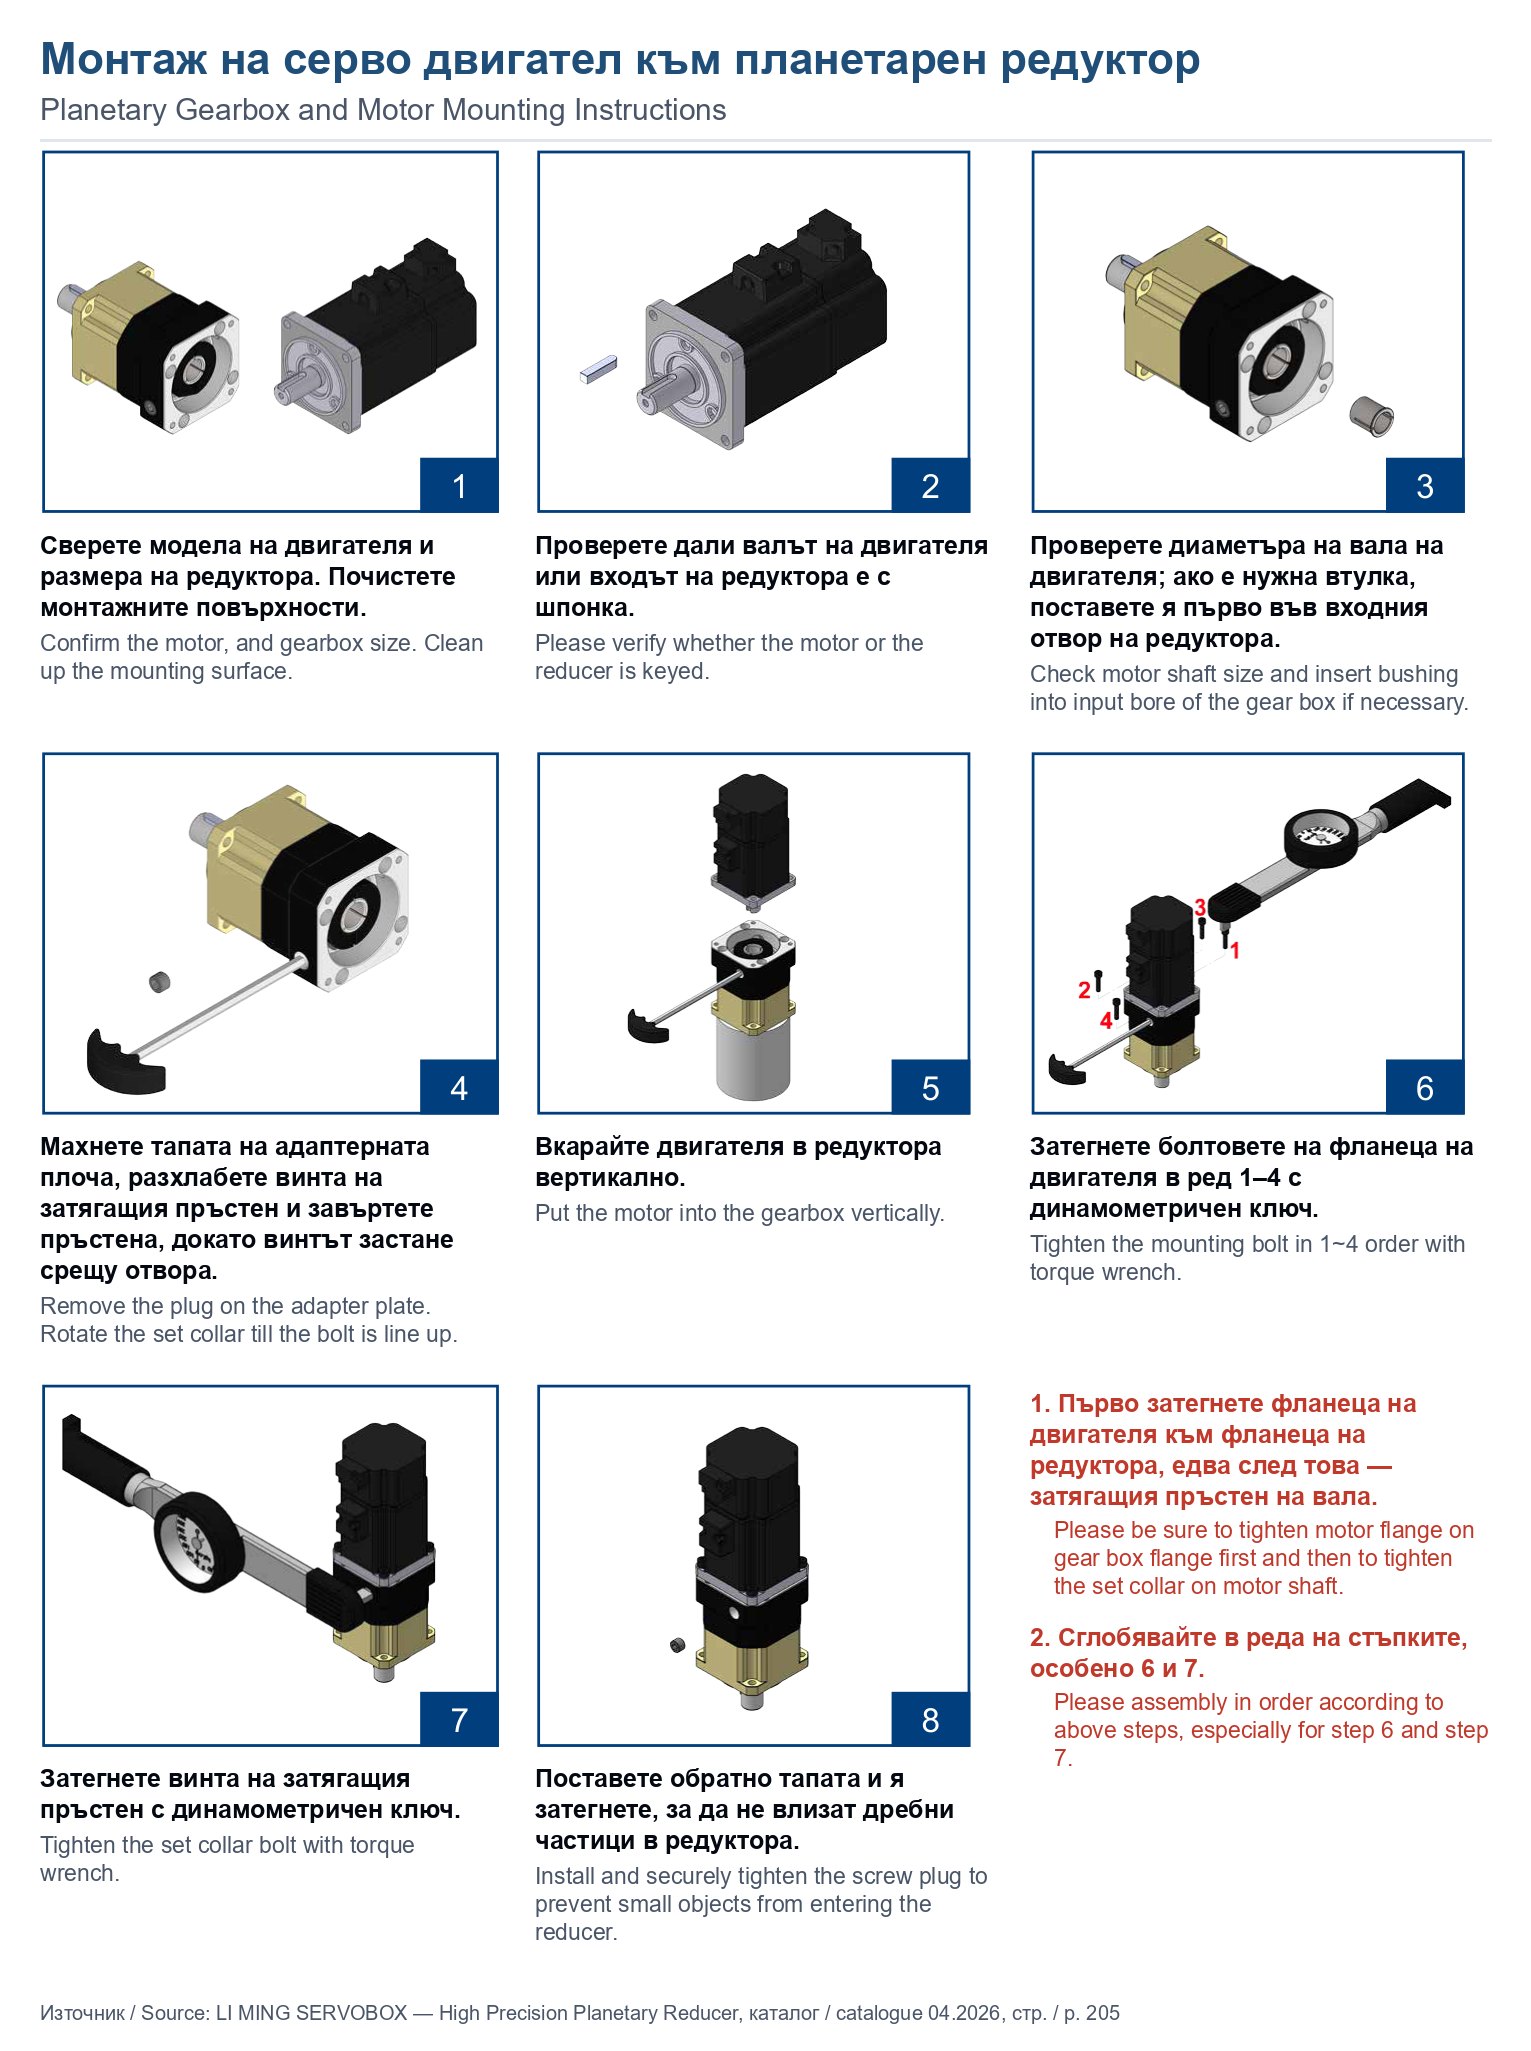
- Сверете модела на двигателя и размера на редуктора. Почистете монтажните повърхности.
- Проверете дали валът на двигателя или входът на редуктора е с шпонка.
- Проверете диаметъра на вала на двигателя; ако е нужна втулка, поставете я първо във входния отвор на редуктора.
- Махнете тапата на адаптерната плоча, разхлабете винта на затягащия пръстен с шестостенен ключ и завъртете пръстена, докато винтът застане срещу отвора.
- Вкарайте двигателя в редуктора вертикално.
- Затегнете болтовете на фланеца на двигателя в ред 1–4 с динамометричен ключ.
- Затегнете винта на затягащия пръстен с динамометричен ключ.
- Поставете обратно тапата и я затегнете, за да не влизат дребни частици в редуктора.
Задължително: първо се затяга фланецът на двигателя, едва след това — пръстенът на цангата. Обратният ред (стъпка 7 преди 6) оставя вала на двигателя натоварен на огъване от несъосността.
Какво да изберете при двигателя Delta
Двигателите ECM-B3 се поръчват с вал с шпонка — R (без спирачка) или S (със спирачка), и със семеринг (каталог ASDA-B3, стр. 37); при ECM-A3 има и гладък вал — C и D. Към цанга гладкият вал е по-удобен; при вал с шпонка следвайте стъпка 2 и указанията на Li Ming за конкретния редуктор.
Общите изисквания на Li Ming (стр. 203): проверете посоката на въртене на изходния вал преди монтажа на машината, закрепете редуктора стабилно, без вибрации, затегнете всички болтове с нужния предварителен момент и пазете редуктора от висока температура и влага.
6. След монтажа — настройка на серво усилвателя Delta
- P1.037 — съотношението на инерциите (Jтовар / Jдвигател, с редуктора). В примера ≈ 2,0. Може да се въведе ръчно или да се оцени от усилвателя.
- Оценката на инерцията (ASDA-B3, стр. 5-5) иска JOG поне 500 min⁻¹, ускорение 0 → 3000 min⁻¹ за не повече от 200 ms и поне 1 оборот ход; не е надеждна при инерция над 50 пъти, при рязко менящ се товар и при механика под 10 Hz. Иначе излиза AL08C.
- Електронният редуктор P1.044 / P1.045 — фабрично 1 оборот на двигателя = 100 000 PUU (16 777 216 / 100 000). За 1 оборот на изхода = 100 000 PUU при i = 7: P1.044 = 16 777 216 × 7 = 117 440 512, P1.045 = 100 000 (в обхвата 1 … 2²⁹−1).
- Хлабината на редуктора (тук ≈ 0,036 mm по ремъка) не се компенсира от сервото — при нужда изберете клас P0 или Ps.
Кратък контролен списък
| Проверка | Условие |
|---|---|
| среден момент | T2m < T2N |
| пиков момент (S5) | TmB·i·Ks·η < T2B |
| авариен стоп | моментът при удар < T2NOT, не повече от 1000 пъти |
| обороти | n2m < n1N / i; пиковите на входа < n1B |
| сили на изходния вал | F2rm < F2rB, F2am < F2aB (с OHL и опъването) |
| инерция | JL/i² ≤ 4·Jm (Li Ming); P1.037 < 50 (Delta) |
| двигател | n1 ≤ номиналните; Trms ≤ номиналния момент; пиковият ≤ максималния |
| монтаж | фланецът преди цангата; входен отвор/втулка за вала; правилна адаптерна плоча |
Изпратете ни цикъла на движение и масите — ще сметнем редуктора и двигателя заедно и ще доставим редуктора с адаптерната плоча за вашия двигател.
Запитване за планетарен редукторПланетарни редукториСерво задвижвания Delta
Източници: Li Ming SERVOBOX — High Precision Planetary Reducer, каталог (PDF; изданието 04.2026 е със същите стойности), стр. 23, 184, 186–205; Delta ASDA-B3 каталог EN 07.2024 (PDF), стр. 37, 41–42, 55; Delta ASDA-B3 User Manual EN 08.01.2025 (PDF), P1.037, P1.044/P1.045, стр. 5-5, 14-42. Примерът е пресметнат от МЕХАТРОНИКС ЕООД; при разлика важат каталозите на производителите.