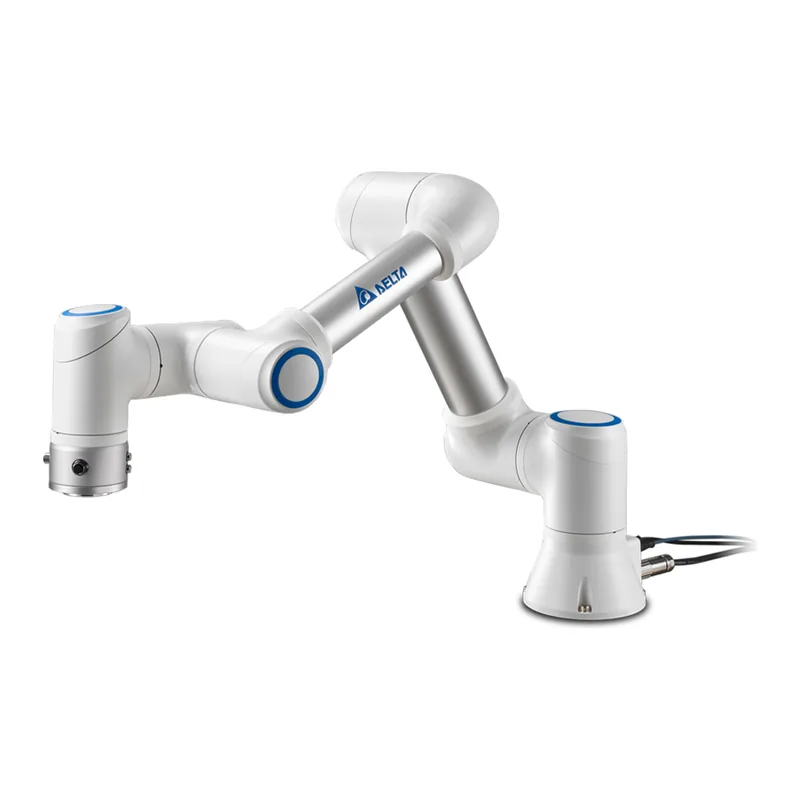
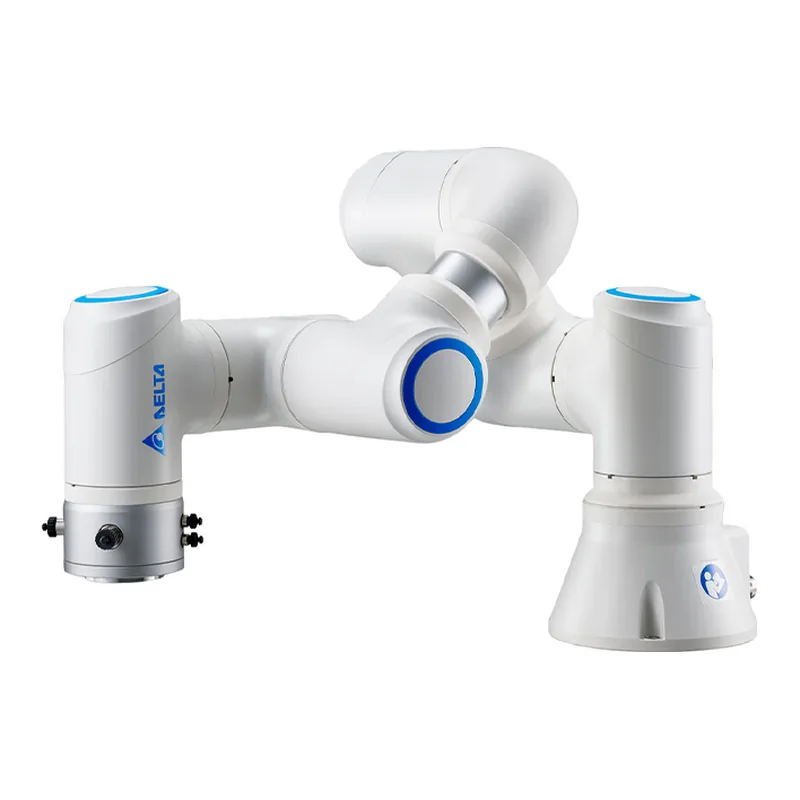
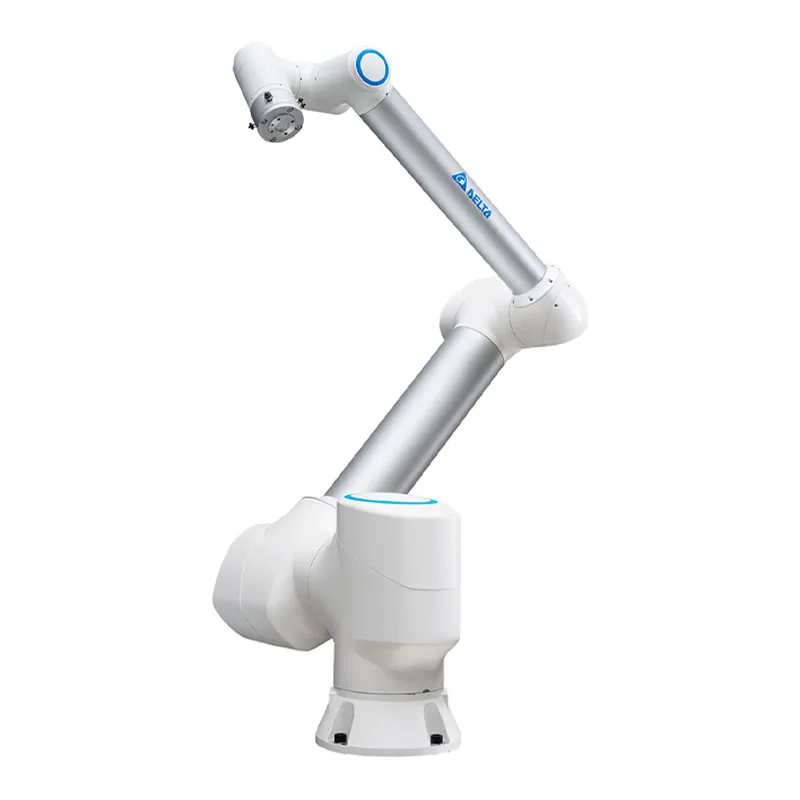
Модулни роботи RS-M
Модулните роботи Delta RS-M са 6-осни, с гъвкав монтаж и удобен интерфейс. Използват се в потребителската електроника, електротехниката, металообработката и производството на каучук и пластмаси — за контрол, сглобяване, дозиране на лепило, преместване, зареждане и разтоварване, манипулиране, опаковане и завинтване.
Конструкцията им е лека, с гъвкав работен обхват и лесен монтаж. Собствената система за управление на Delta ги свързва с периферната автоматизация, така че се изграждат компактни, силно интегрирани роботизирани работни места — с по-висока производителност и по-малко ръчен труд.
Характеристики:
Собствени ключови компоненти
- Оптимизирана конструкция
- Пълна интеграция
Лесна работа
- Няколко начина на програмиране — техникът избира режима на работа и пише програмата на езика на робота от пулта за обучение или от компютър.
- Без батерия — нулевата позиция не се губи при изтощена батерия.
Модулна конструкция
- Гъвкава конфигурация — избор на модули според товара и обхвата.
- Бърза поддръжка.
Серии
| Параметър |
RS-M55E4A |
RS-M90E7A |
RS-MA8EOA |
| Обхват |
550 mm |
920 mm |
1 800 mm |
| Товар |
4 kg |
7 kg |
30 kg |
| Брой оси |
6 |
6 |
6 |
| Повторяемост |
±0,02 mm |
±0,05 mm |
±0,1 mm |
| Монтаж |
— |
на маса / окачен |
— |
| Степен на защита |
IP65 |
IP65 |
IP65 |
| Маса |
22 kg |
33 kg |
150 kg |
| Контролер |
DCV-1F00-AA |
— |
DCV-1F34-AA |
| Китка — DI/DO |
6 DI / 6 DO |
6 DI / 6 DO |
6 DI / 6 DO |
| Китка — аналогови входове |
2 AI |
2 AI |
2 AI |
| Китка — комуникация |
EtherCAT |
EtherCAT |
EtherCAT |
| Работна температура |
0…40 °C |
0…40 °C |
0…40 °C |
| Влажност |
10…90 % RH |
10…90 % RH |
10…90 % RH |
| Вибрации |
0,5 G |
0,5 G |
0,5 G |
Ход и скорост на осите
| Ос |
Ход RS-M55E4A |
Ход RS-M90E7A |
Ход RS-MA8EOA |
Скорост, °/s (55 / 90 / A8) |
| J1 |
±360° |
±360° |
±360° |
320 / 235 / 130 |
| J2 |
+137° / −125° |
±360° |
±360° |
320 / 235 / 130 |
| J3 |
+45° / −200° |
+72° / −232° |
+75° / −250° |
400 / 350 / 150 |
| J4 |
+170° / −40° |
±360° |
±360° |
400 / 380 / 200 |
| J5 |
±360° |
±360° |
±360° |
400 / 380 / 250 |
| J6 |
±360° |
±360° |
±360° |
400 / 380 / 250 |
Китката — допустима инерция и момент
| Ос |
Инерция RS-M55E4A, kg·m² |
Инерция RS-MA8EOA, kg·m² |
Момент RS-M55E4A, N·m |
Момент RS-MA8EOA, N·m |
| J4 |
0,2 |
2,5 |
8,86 |
40 |
| J5 |
0,2 |
2,5 |
8,86 |
40 |
| J6 |
0,085 |
1,2 |
4,9 |
25 |
За RS-M90E7A Delta не дава тези стойности. В таблиците на Delta вторият ред е озаглавен „Max. Tolerant Inertia“, но е в N·m — това е допустимият момент.
Системна конфигурация
- Контролер DCV — свързва робота, потребителските и системните входове и изходи, безопасността и до 2 камери.
- Пулт за обучение DOP-107H — с кабел или безжично през Wi-Fi.
- Операторски панел DOP-100 — по RS-485.
- Горно ниво — DeviceNet, EtherNet/IP или Modbus към PLC или компютър.
- EtherCAT — до 4 външни оси с серво задвижвания ASDA-A3 и модули за входове и изходи.
Приложения
- Обслужване на машини
- Зареждане и разтоварване
- Логистика
- Контрол
Как се избира между SCARA, шарнирен и колаборативен робот — в статията SCARA, шарнирен или колаборативен робот — кой за каква задача. Изпратете ни детайла, хода и цикъла през „Контакти“ — ще предложим модела и ще изградим работното място.
Източник: Delta Electronics — Modular Robot (страниците на сериите RS-M90E7A, RS-M55E4A, RS-MA8EOA) и каталог Industrial Automation 2026, стр. 112.