Помагала · PLC и HMI
EtherNet/IP и EtherCAT вървят по един и същ кабел — Cat5e с RJ45 — и отвън изглеждат еднакво. Под кабела работят по противоположен начин и това решава за коя машина коя е по-подходяща. Тук е разликата в принципа, числата от документите на двете организации, какво предлага Delta за всяка мрежа и как се избира — с пример и с капаните, които се виждат чак на пускането.
Накратко. EtherCAT — за серво и синхронно движение: един кадър минава през всички устройства, цикли от десетки микросекунди, без комутатори. EtherNet/IP — за линии с честотни регулатори, входове и изходи и връзка със SCADA: обикновена IP мрежа с комутатори, цикли от милисекунди. При Delta серво задвижванията ASDA-B3 и A3 имат EtherCAT, но нямат EtherNet/IP. Честотните регулатори имат карти и за двете. Данните са от ETG, ODVA и ръководствата на Delta, със страница.
1. Един кабел, два различни принципа
EtherNet/IP е протоколът CIP (Common Industrial Protocol) върху стандартен Ethernet и TCP/IP. Въведен е през 2001 г. (ODVA, Quick Start, стр. 5). Всяко устройство е IP възел с адрес. Главната станция (scanner, обикновено PLC) отваря отделна връзка с всяко устройство. Устройствата изпращат данните си на всеки RPI (Requested Packet Interval), независимо дали са се променили (стр. 25). Входовете и изходите вървят по UDP, порт 2222, а параметрите и диагностиката — през порт 44818 (стр. 23–24). Мрежата се строи с обикновени комутатори и носи и друг трафик — панел, SCADA, уеб.
EtherCAT слага данните направо в Ethernet кадъра, с EtherType 0x88A4, без IP (ETG, брошура, стр. 12). Главната станция изпраща един кадър на цикъл. Той минава последователно през всички подчинени и се връща. Всяко подчинено устройство чете своите изходи и вписва своите входове, докато кадърът минава — хардуерно, в чипа ESC. Комутатори не са нужни (ETG Introduction, слайд 43), а в един сегмент може да има до 65 535 устройства (брошура, стр. 4).
2. Числата
Референтните стойности на ETG за EtherCAT при 100 Mbit/s (ETG Introduction, слайд 5):
| Обем данни | Време за обновяване |
|---|---|
| 256 цифрови входа и изхода | 11 µs |
| 1000 цифрови входа и изхода в 100 възела | 30 µs |
| 200 аналогови канала, 16 bit | 50 µs (20 kHz) |
| 100 серво оси, по 8 B вход и изход | 100 µs |
| 12 000 цифрови входа и изхода | 350 µs |
При EtherNet/IP числото, което има значение, е RPI и колко пакета в секунда понася главната станция. За Delta AS300 като scanner: до 16 адаптера и 32 CIP връзки, до 500 B на връзка (каталог AS, стр. 13), RPI от 5 до 1000 ms и до 3000 пакета в секунда (AS HOM, стр. 9-16).
| EtherNet/IP | EtherCAT | |
|---|---|---|
| Типичен цикъл | милисекунди (RPI); при AS300 — от 5 ms | десетки до стотици µs |
| Синхронизация | IEEE 1588 (CIP Sync) — с комутатори, които я поддържат | Distributed Clocks: под 1 µs (брошура, стр. 16); при 300 възела джитер около ±20 ns (Introduction, слайд 24) |
| Топология | звезда с комутатори; линия и пръстен DLR с двупортови устройства | линия, дърво, пръстен — без комутатори |
| Резервиране | DLR: beacon 400 µs (минимум 100 µs), timeout 1960 µs, около 3 ms при 50 възела | пръстен през втори порт на главната станция: под 15 µs (брошура, стр. 20) |
| Разстояние | 100 m мед между два възела (Ethernet) | 100 m (брошура, стр. 4); Delta ASDA-B3 — 50 m между две серво станции (каталог B3, стр. 6) |
| Адрес | IP адрес на всяко устройство | по позиция в линията |
DLR — ODVA PUB00316R2, стр. 3 и табл. 1 на стр. 5.
Пример: десет честотни регулатора по EtherNet/IP
Всеки регулатор е една I/O връзка с по един пакет във всяка посока на всеки RPI:
Бюджетът на AS300 е 3000 пакета/s. При 10 ms остава резерв за панел и SCADA. При 5 ms бюджетът е надхвърлен, макар че 5 ms е в обхвата на RPI. Най-краткият RPI за десет устройства е около 6,7 ms — за конвейер или помпа това е напълно достатъчно. Същите десет регулатора по EtherCAT пътуват в един кадър на всеки цикъл, но с картата CMM-EC02 те работят асинхронно (виж раздел 4) — по-бързият цикъл не прави регулатора по-бърз.
3. Серво и синхронно движение
Тук разликата е най-голяма. При EtherCAT часовниците на всички устройства се синхронизират (Distributed Clocks), а събитието SYNC0 стартира четенето и записа в един и същ момент. Затова джитерът на главния контролер не стига до осите.
Delta ASDA-B3-E и A3-E имат два порта RJ45 на CN6 — вход и изход за линията (B3 UM, стр. 3-82). Профилът е CANopen over EtherCAT, CiA 402, с режимите PP, PV, PT, HM и синхронните CSP, CSV, CST (стр. 12-11). Цикълът SYNC0 е 125, 250 или 500 µs, а над 1 ms — 1, 2, 3 … 10 ms (стр. 12-14). Каталогът дава 125 µs като 8 пъти по-бърз цикъл от ASDA-A2 (каталог B3, стр. 5).
Вариантите на B3 по комуникация са L (импулси и Modbus), M (CANopen), F (DMCNET) и E (EtherCAT) (каталог B3, стр. 19). EtherNet/IP вариант няма. Ако клиентът иска серво по EtherNet/IP, това значи серво на производител с CIP Motion и комутатори с IEEE 1588.
Главната станция при Delta е контролерът за движение AX-3. Например AX-308EA управлява 8 оси, а цикълът на EtherCAT се задава от 2000 до 32 000 µs със стъпка 250 µs (AX-3 OM, стр. 2-8 и 2-10). За по-къс цикъл и повече оси — AX-8 или AS516E (виж ръководството „PLC и HMI“). Как се задава движение в самото задвижване, без мрежа — в ASDA-B3: режим PR стъпка по стъпка.
4. Какво има Delta за всяка мрежа
| Продукт | Мрежа | Портове | Какво трябва да се знае |
|---|---|---|---|
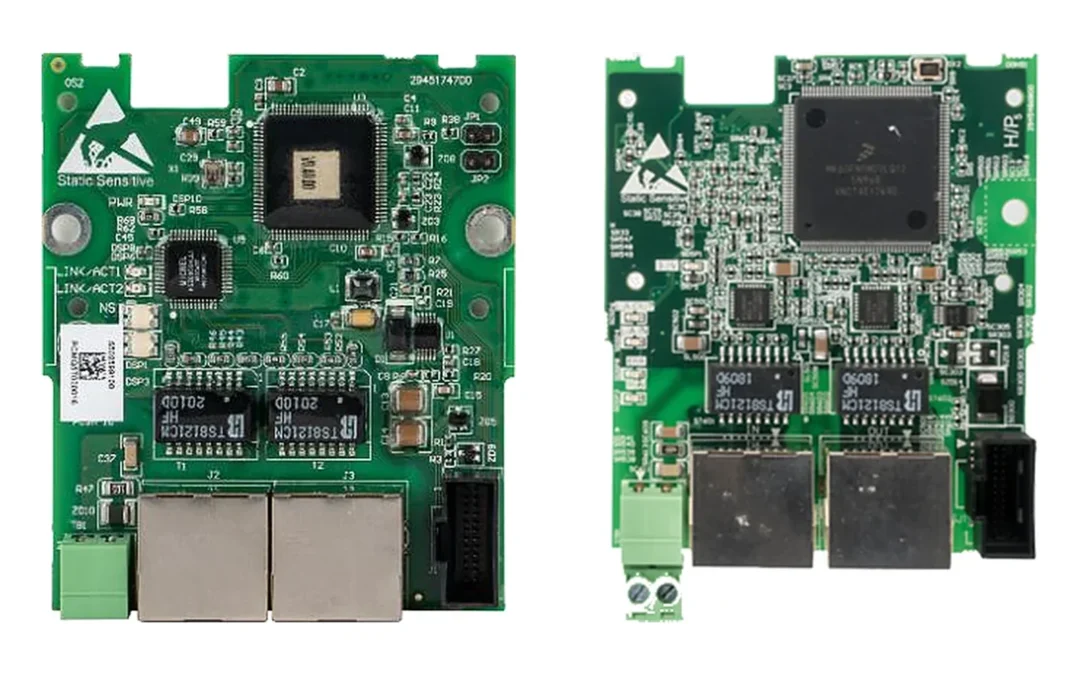
| CMM-EIP03 (MS300, MH300) | EtherNet/IP + Modbus TCP | 2 | 32 / 32 думи параметри (MH300 UM, стр. 223). В MS300 UM таблицата пише 1 порт, заглавието — „dual-port“; картата е с два RJ45 |
| CMM-EIP02 (MS300, MH300) | EtherNet/IP + Modbus TCP | 1 | 32 / 32 думи (MS300 UM, стр. 168) — само звезда с комутатор |
| CMM-EC02 (MS300, MH300) | EtherCAT | 2 | CiA 402 само в скоростен режим, само Free Run — без DC (OM CMM-EC02/EC03, стр. 6, 21) |
| CMC-EIP01 (C2000 Plus) | EtherNet/IP + Modbus TCP | 1 | CMC-EIP02 — 2 порта, с вграден комутатор (C2000 Plus UM, стр. 313) |
| CMC-EC01 (C2000 Plus) | EtherCAT | 2 | CiA 402: скорост, профилна позиция, нулиране, момент; асинхронно, без DC (стр. 316) |
| AS300 | EtherNet/IP scanner | вграден | 16 адаптера, 32 CIP връзки, RPI 5–1000 ms, 3000 пакета/s |
| ASDA-B3-E, A3-E | EtherCAT | 2 (CN6) | CSP / CSV / CST, SYNC0 от 125 µs |
| AX-3 | EtherCAT главна станция | — | AX-308EA — 8 оси, цикъл от 2 ms |
Важно за честотните регулатори. Картите EtherCAT на MS300 и C2000 Plus работят асинхронно, без Distributed Clocks. Мрежата е бърза, но регулаторът не става „синхронна ос“. За синхронизирани оси трябва серво. За регулатори в линия стига и EtherNet/IP, и Modbus TCP. Ако на машината има панел DOP-100, той може да е и шлюз към RS-485 — DOP-100 като шлюз Modbus TCP.
5. Изборът
| Приложение | Мрежа | Защо |
|---|---|---|
| Многоосно серво, CNC, портал, летящ нож | EtherCAT | синхронни оси; ASDA-B3-E / A3-E + AX-3 |
| Конвейерна линия с честотни регулатори | и двете | цикъл 10 ms стига; решават картите и контролерът |
| Помпена станция, вентилация, отдалечени обекти | EtherNet/IP или Modbus TCP | бавни процеси, много SCADA трафик, IP маршрутизиране |
| Тестов стенд, измерване с 10–20 kHz | EtherCAT | 200 аналогови канала за 50 µs |
| Завод с PLC на Rockwell или Omron с EtherNet/IP | EtherNet/IP | мрежата на контролера |
| Машина с контролер Beckhoff или Delta AX | EtherCAT | мрежата на контролера |
Функционалната безопасност — авариен стоп по EN ISO 13850, STO на задвижването — остава окабелена, докато няма безопасен контролер с CIP Safety или Safety over EtherCAT. Мрежата не заменя входа STO.
6. В таблото и при пускането
- Кабелът — индустриален Cat5e с екран, за подвижни части — с многожични проводници. Отделно от кабелите двигател–регулатор, при успоредно полагане — с метална преграда.
- EtherNet/IP: адресите са част от документацията — таблица устройство → IP адрес → EDS файл. Комутаторът е апарат в таблото, с 24 V DC захранване и номер.
- EtherCAT: редът на свързване е част от документацията. В кабелния списък всеки кабел е с номер и посока — порт OUT на едното устройство към порт IN на следващото. При смяна на реда конфигурацията се зарежда отново.
- Захранването на картите. Картата в регулатора се захранва от него. При изключен регулатор възелът отпада, а при линия това прекъсва и следващите устройства.
| Какво се вижда | Причина | Какво да се направи |
|---|---|---|
| Устройствата след едно „изчезват“ | линия; възел без захранване или прекъснат кабел | захранване на картите; пръстен (DLR или кабелно резервиране) |
| EtherNet/IP връзките падат при натоварване | надхвърлен бюджет пакети/s | по-дълъг RPI; по-малко връзки |
| Регулатор по EtherCAT „не следва“ серво оста | картата е асинхронна, само скорост | серво за синхронните оси |
| EtherCAT сегментът не тръгва след ремонт | разменени IN и OUT или друг ред | кабелният списък с посоката |
| Комутатор между подчинените в EtherCAT | кадърът трябва да мине през всяко устройство и да се върне | разклонение — с EtherCAT устройство с повече портове |
Въпроси и отговори
Може ли EtherNet/IP и EtherCAT по един кабел?
Не в един сегмент. EtherCAT сегментът е само за EtherCAT. Главната станция има отделен порт за него, а към SCADA излиза през друг порт.
Има ли Delta серво с EtherNet/IP?
Не. ASDA-B3 и A3 са с импулси и Modbus, CANopen, DMCNET или EtherCAT (каталог B3, стр. 19).
Трябват ли управляеми комутатори за EtherNet/IP?
За няколко устройства без мултикаст и без синхронизация — не задължително. За CIP Sync — комутатори с IEEE 1588.
Колко бърз е EtherCAT на практика?
100 серво оси за 100 µs по ETG. При Delta — SYNC0 от 125 µs на задвижването, а цикълът на главната станция зависи от контролера: AX-308EA — от 2 ms.
Защо регулатор на EtherCAT, щом е асинхронен?
Защото контролерът вече е EtherCAT заради сервото. Регулаторът влиза в същия кабел, без втора мрежа.
Помощ при избора
Изпратете ни какво има на машината — оси, регулатори, входове и изходи — и кой контролер иска клиентът. Ще предложим мрежата, картите и кабелния списък.
Изпратете запитванеРъководство „PLC и HMI“Ръководство „Серво“
Документите на организациите: ETG — EtherCAT Introduction (PDF), ODVA — DLR (PDF). Всички статии за свързването — в раздела.
Източници: ETG, EtherCAT Introduction, слайдове 5, 22, 24, 25, 43; ETG, EtherCAT — the Ethernet Fieldbus (брошура), стр. 4, 12, 16, 20; ODVA PUB00316R2 (DLR), стр. 3, 5; ODVA PUB00213R0 Quick Start for Vendors, стр. 5, 23–25; Delta ASDA-B3 каталог (07.2024), стр. 5, 6, 19; ASDA-B3 UM (01.2025), стр. 3-82, 12-11, 12-14; MS300 UM (04.2024), стр. 168; MH300 UM (05.2026), стр. 223; CMM-EC02/EC03 OM (08.2024), стр. 6, 21; C2000 Plus UM (05.2025), стр. 313, 316; AS каталог (03.2026), стр. 13; AS HOM (10.2024), стр. 9-16; AX-3 OM (08.2022), стр. 2-8, 2-10. Основа — сравнителният анализ на фирмата (09.2026). Статията е от 28.10.2026.