Помагала

Свързване на сензори към PLC — PNP и NPN, 2, 3 и 4 проводника, аналогов изход и IO-Link

Полезно · Сензори и свързване

Индуктивните, капацитивните, фотоелектричните и ултразвуковите сензори изглеждат различно, но се свързват по няколко еднакви начина. Изходът може да е PNP или NPN с 3 или 4 проводника, двупроводен, аналогов 0–10 V или 4–20 mA, IO-Link или сериен интерфейс RS-485. Предпазните завеси имат два изхода OSSD. Тук са схемите на всички видове — от жилото на сензора до клемата на контролера. Посочени са и границите в стандартите, както и грешките, заради които сензорът „свети“, а контролерът не вижда сигнал. Примерите са със сензори от каталога на Akusense, който предлагаме.

Част от ръководството „Сензори“ — видове сензори, изходи PNP и NPN, свързване, степен на защита и избор.

Накратко: цветовете са едни и същи — кафяв +, син 0 V, черен изход, бял — втори изход или функция. PNP подава плюса, общият извод на входовете е към 0 V. NPN свързва към 0 V, общият извод е към +24 V. Двупроводният иска вход тип 2 или 3. За аналоговия сигнал на дълъг кабел 4–20 mA е по-сигурен от 0–10 V. IO-Link ползва същите жила и същия кабел до 20 m.

1. Видовете изходи с един поглед

Вид Жила Към какъв вход Примери в каталога
PNP, 3 проводника BN +, BU 0 V, BK изход цифров вход, общият извод към 0 V индуктивни TR, TL, TY; фотоелектрични PTE — код с P
NPN, 3 проводника същите цифров вход, общият извод към +24 V същите серии — код с N
4 проводника + WH (2) — втори изход или функция два входа или вход + избор на функция PTE …R (бялото избира светло/тъмно), MS18 (обучение)
2 проводника DC BN, BU цифров вход тип 2 или 3 TD
аналогов 0–10 V BN +, BU 0 V, BK сигнал аналогов вход по напрежение, ≥ 10 kΩ MS18, MC18, MC30 (…V); ELT-M10BV; TA (…PV)
аналогов 4–20 mA BN +, BU 0 V, BK сигнал аналогов вход по ток, ≤ 300 Ω MS18, MC18, MC30 (…I); ELT-M10BA; TA (…PA)
IO-Link BN L+, BU L−, BK C/Q (+ WH) порт на IO-Link мастер TBL
OSSD 2 × PNP + захранване реле или контролер за безопасност SAF40
RS-485 (Modbus RTU) A, B + захранване сериен порт на PLC или HMI MLD25, PX-…-485, ELT-M10B4

Източник: каталог на сензорите Akusense, т. 1.2, 2.11–2.13, 4.3, 4.8, 7.1, 8.7, 10.1, 10.2 (PDF); IEC 61131-2:2007, табл. 11 (стр. 41).

2. Цветовете на жилата и изводите на конектора

Цветовете и номерата на изводите са в табл. 3 на IEC 60947-5-2. Номерът до цвета е същият като номера на извода в конектора M8 или M12. Затова кабел с конектор от един производител обикновено пасва на сензор от друг.

Извод Жило Функция
1 BN кафяв + захранване (обикновено 10–30 V DC)
2 WH бял втори изход (НЗ), вход за обучение или избор на функция — по серии
3 BU син 0 V
4 BK черен изход; при IO-Link — линията C/Q

Конекторите M8 с три извода нямат извод 2. При трипроводните НЗ стандартът дава изхода на извод 2. В каталога, който предлагаме, изходът е на черното жило, извод 4 — при конектор проверете листа на кода. Жълто-зеленото е само за защитния проводник и не се ползва за сигнали. Цветовете на проводниците в самото табло са друга тема — статията за EN 60204-1.

Източник: IEC 60947-5-2:2007+A1:2012, табл. 3 и бележките към нея (стр. 29–30); каталог на сензорите Akusense, т. 1.2.

3. PNP и NPN — какво превключва сензорът

Трипроводният сензор има собствено захранване по кафявия и синия проводник, а черният е изходът. Вътре има транзистор, който работи като ключ:

  • PNP — при сработване свързва изхода към +24 V. Токът тече от сензора към входа на контролера. Товарът е между черния проводник и 0 V.
  • NPN — при сработване свързва изхода към 0 V. Токът тече от входа на контролера към сензора. Товарът е между черния проводник и плюса.
Трипроводен PNP → вход на PLC+24 V0 Vсензор PNPBN кафяв (1)BK черен (4)BU син (3)ВPNPPLC — цифрови входовеX0S/SS/S → 0 VОранжевите стрелки — посоката на тока при сработил сензор.
Схема 1. Трипроводен PNP: изходът подава +24 V на X0, общият извод S/S е към 0 V
Трипроводен NPN → вход на PLC+24 V0 Vсензор NPNBN кафяв (1)BK черен (4)BU син (3)ВNPNPLC — цифрови входовеX0S/SS/S → +24 VОранжевите стрелки — посоката на тока при сработил сензор.
Схема 2. Трипроводен NPN: изходът свързва X0 към 0 V, общият извод S/S е към +24 V

Как се свързва общият извод на входовете

Входовете на контролерите Delta DVP и на повечето PLC имат общ извод (при DVP — S/S). Той определя посоката на тока:

  • за PNP сензори общият извод се свързва към 0 V — сензорът подава +24 V на входа;
  • за NPN сензори общият извод се свързва към +24 V — сензорът затваря входа към 0 V.

Един общ извод обслужва група входове, затова в една група не се смесват PNP и NPN сензори. Ако на машината има и от двата вида, сложете ги в различни групи или сменете единия вид. Входовете, които приемат и двата вида (например при Delta DVP), са с оптрон в двете посоки — затова на схемите той е с два светодиода.

При честотните инвертори е същото. При Delta VFD-EL-W фабричният режим по ръководството е NPN: командата е затваряне на входа MI към общия извод DCM. За PNP сигнали режимът се превключва според ръководството — проверете положението на превключвателя на инвертора. Пример — в статията за свързване на инвертора.

Защо „sink“ и „source“ объркват

Думите описват посоката на тока, но спрямо различни изводи. В ръководството на модулите Delta AS „sinking“ означава, че токът влиза във входа X. В ръководството на модулите Delta DVP за същата дума е дадено, че токът влиза в общия извод S/S — тоест противоположната схема. Затова при свързване следвайте чертежа на конкретния модул, а не думата. Питайте се към кой потенциал отива общият извод и какво превключва сензорът.

Кой вид се среща по-често

В Европа преобладават PNP сензорите. При машините и апаратите от Азия често се среща NPN — например честотните инвертори Delta са фабрично в режим NPN. Затова при модернизация или нов контролер към стари сензори първо проверете вида на входовете и на сензорите и едва след това поръчвайте.

4. Четирипроводни — два изхода или избор на функция

Четвъртото жило е бялото (извод 2). В класическото изпълнение то е втори изход, обратен на първия: черният е НО, белият — НЗ. Двата се свързват към два входа, а програмата проверява, че са различни. Еднакво състояние на двата входа значи прекъснат проводник или повреден сензор. Така се хваща повреда, която с един изход остава скрита.

Четирипроводен PNP с два изхода (НО + НЗ) → два входа+24 V0 Vсензор PNPBN кафяв (1)BK черен (4)WH бял (2)BU син (3)ВНОНЗPLC — цифрови входовеX0X1S/SДвата изхода са винаги противоположни; еднакво състояние на X0 и X1 = прекъснато жило или повреда.
Схема 3. Четирипроводен PNP: черният (НО) към X0, белият (НЗ) към X1

При други серии бялото жило не е изход. При оптичните PTE с 4 жила то избира „светло“ или „тъмно включен“, а при ултразвуковите MS18 е вход за обучение (teach-in). Затова таблицата „Свързване“ на конкретната серия е задължителна.

Източник: каталог на сензорите Akusense, т. 1.2, 4.3 (PTE) и 7.1 (MS18).

5. Двупроводни — сензорът стои последователно с входа

Двупроводният сензор се включва последователно с входа — като контакт, само че електронен. Собствено захранване няма. Затова взема малко ток от веригата и когато е изключен (ток на утечка), и оставя част от напрежението върху себе си, когато е включен (пад на напрежението). Може да е в плюсовия или в нулевия проводник, затова работи и с входове за PNP, и с входове за NPN.

Двупроводен DC (серия TD) → вход на PLC+24 V0 Vсензор, 2 проводникаBN кафявBU синВPLC — цифрови входовеX0S/Sизключен: утечка до 0,8 mAвключен: пад до 4 VСензорът стои последователно с входа. При вход за NPN: S/S → +24 V, синият към 0 V, кафявият към X0.
Схема 4. Двупроводен (серия TD): сензорът е последователно с входа X0, общият извод — към 0 V
Величина IEC 60947-5-2: 2 извода IEC 60947-5-2: 3 или 4 извода TD от каталога
пад на напрежението Ud, включен ≤ 8 V DC ≤ 3,5 V DC до 4 V
ток в изключено състояние Ir ≤ 1,5 mA DC ≤ 0,5 mA DC до 0,8 mA
минимален работен ток Im ≤ 5 mA ≤ 1 mA —
номинален ток Ie 50 mA DC 50 mA DC 120 mA

Цифровите входове по IEC 61131-2 са три типа. Тип 1 е за контакти и приема като „0“ ток само до 0,5 mA — утечката на двупроводния може да се прочете като „1“. Тип 2 и тип 3 са за електронни ключове и двупроводни сензори. Проверката е с две неравенства:

вкл.Uзах − Ud ≥ UH minпри 24 V и TD: 24 − 4 = 20 V ≥ 11 V (тип 2 и 3) ✓
изкл.Ir ≤ IT minTD: 0,8 mA ≤ 1,5 mA (тип 3) и ≤ 2 mA (тип 2) ✓; ≤ 0,5 mA (тип 1) ✗

Ако входът е тип 1, утечката се поема от резистор успоредно на входа: R ≤ 5 V / 0,8 mA = 6,25 kΩ → 4,7 kΩ, 0,25 W. Двупроводните M8 може да нямат защита от късо съединение — сложете предпазител във веригата.

Източник: IEC 60947-5-2:2007+A1:2012, т. 7.2.1.11–7.2.1.15 (стр. 34); IEC 61131-2:2007, т. 3.12–3.14 (стр. 22) и табл. 8 (стр. 37); каталог на сензорите Akusense, т. 2.13 (TD).

6. NPN сензор към вход за PNP — преобразувател CTC

Когато входовете са само за PNP, а на машината е останал NPN сензор (или обратно), не е нужно да се сменя сензорът. Кабел-преобразувателят CTC-N2P (NPN → PNP) или CTC-P2N (PNP → NPN) се включва между сензора и контролера. Към контролера той дава два изхода: черният работи като сензора, белият — обратно. Така от един сензор с един изход се получават НО и НЗ.

NPN сензор към вход за PNP — през кабел-преобразувател CTC-N2P+24 V0 Vсензор NPNBN кафявBK черенBU синCTC-N2PNPN → PNPBN кафявBK черенWH бялBU синPLC — цифрови входовеX0X1S/SЧерното (изход 1) работи като сензора, бялото (изход 2) — обратно (НО ↔ НЗ). Сензорът се захранва през CTC.
Схема 5. NPN сензор през CTC-N2P към входове за PNP: черният — като сензора, белият — обратен

Източник: каталог на сензорите Akusense, т. 11.2 (CTC: захранване 8–30 V DC от страната на контролера).

7. Аналогов изход — 0–10 V или 4–20 mA

Аналоговият сензор не казва „има“ или „няма“, а дава стойност — разстояние, ниво, позиция. В каталога такива са ултразвуковите MS18, MC18 и MC30 (кодове …V за 0–10 V и …I за 4–20 mA), лазерните TOF ELT-M10BV и ELT-M10BA и индуктивните TA. Свързването е като при трипроводния: кафяв и син за захранването, черен за сигнала. Разликата е в това какъв е входът на контролера.

Аналогов изход 0–10 V (напр. MC18-…V) → аналогов вход+24 V0 VсензорBN кафяв (1)BK черен (4)BU син (3)ВUPLC — аналогов входV+COM≥ 10 kΩСигналът се мери спрямо 0 V — общият на входа (COM) е свързан с 0 V на сензора.
Схема 6. Изход 0–10 V: сигналът се мери спрямо 0 V, общият на аналоговия вход е свързан с 0 V на сензора
Аналогов изход 4–20 mA, 3 проводника (напр. MC18-…I) → аналогов вход+24 V0 VсензорBN кафяв (1)BK черен (4)BU син (3)ВIPLC — аналогов входI+I−≤ 300 ΩТокът се връща през I− към 0 V; входът е с малко съпротивление и не се влияе от дължината на кабела.
Схема 7. Изход 4–20 mA, 3 проводника: токът минава през входа (≤ 300 Ω) и се връща към 0 V
Обхват Вход по IEC 61131-2 Кога
0–10 V ≥ 10 kΩ къс кабел в таблото или до машината, без силни смущения
1–5 V ≥ 5 kΩ измервателната завеса BAL (изход 1–5 V)
4–20 mA ≤ 300 Ω дълъг кабел, кабелни канали със силови кабели; прекъснатият кабел се вижда (ток 0 mA)
0–20 mA ≤ 300 Ω стандартът не го препоръчва за нови проекти — 0 mA не се различава от прекъснат кабел

Източник: IEC 61131-2:2007, т. 5.3.1, табл. 11 (стр. 41); каталог на сензорите Akusense, т. 7.1, 4.8 и 8.6.

Напрежение или ток? Напрежението пада по кабела и се влияе от смущения и от разлика в потенциала на 0 V между сензора и контролера. Токът е еднакъв по цялата верига и не зависи от съпротивлението на кабела, докато захранването стига. Затова на разстояние над няколко метра и в табла с честотни инвертори се предпочита 4–20 mA. Сигналният кабел се води отделно от силовите, а екранът обикновено се свързва в единия край — при контролера.

Пример — от тока към разстоянието

Ултразвуков MC18-220I с обхват 0,2–2,2 m. Ако 4 mA отговаря на началото на обхвата, а 20 mA — на края:

dd = dmin + I − 4 mA16 mA · (dmax − dmin)при 12 mA: 0,2 + 8/16 · 2,0 = 1,2 m

Посоката (4 mA близо или далеч) и границите се задават при обучението на сензора — проверете ги в листа и при пускането. Долната граница на обхвата е мъртвата зона: обект по-близо от 0,2 m не се открива.

Двупроводен преобразувател 4–20 mA

Преобразувателите на налягане и температура често са двупроводни: захранването и сигналът са в едни и същи два проводника. Преобразувателят взема до 4 mA за себе си и регулира тока до 20 mA според стойността. Тук аналоговият вход стои последователно във веригата.

Двупроводен преобразувател 4–20 mA (токова верига) → аналогов вход+24 V0 Vпреобразувател+−IPLC — аналогов входI+I−≤ 300 ΩЗахранването и сигналът са в едни и същи два проводника: 4 mA = начало, 20 mA = край на обхвата.
Схема 8. Токова верига: +24 V → преобразувател → вход I+ → I− → 0 V

8. IO-Link — същите жила, но с данни

IO-Link (IEC 61131-9) е връзка точка до точка между сензора и порт на IO-Link мастер. Ползва същите жила и конектори като обикновения сензор. Захранването идва от мастера по изводи 1 и 3, а данните — по черното жило (извод 4, линия C/Q). Без мастер сензорът работи като обикновен PNP или NPN изход — режим SIO. В каталога това е серията индуктивни TBL.

IO-Link (напр. TBL) → порт клас A на IO-Link мастерсензор IO-LinkBN кафяв (1)WH бял (2)BU син (3)BK черен (4)SDCIIO-Link мастер — порт клас A1 L+ (+24 V)2 I/Q (DI/DO)3 L− (0 V)4 C/Q (данни / SIO)Захранването идва от мастера (L+ / L−). Кабел до 20 m, без екран; стига и трижилен кабел — бялото е по избор.Без мастер C/Q работи като обикновен PNP/NPN изход (режим SIO).
Схема 9. Сензор IO-Link към порт клас A: 1 L+, 2 I/Q, 3 L−, 4 C/Q
Извод Сигнал Порт клас A Порт клас B
1 L+ +24 V +24 V
2 I/Q свободен, DI или DO P24 — допълнително захранване
3 L− 0 V 0 V
4 C/Q данни (SDCI) или DI/DO (SIO) данни (SDCI) или DI/DO (SIO)
5 — не се свързва N24 — 0 V на допълнителното захранване
  • Кабелът е до 20 m, без екран. Стандартът ползва трите жила по IEC 60947-5-2 — обикновеният трижилен кабел на сензора стига.
  • Скорост на предаване: COM1 4,8, COM2 38,4 или COM3 230,4 kbit/s — избира се автоматично при свързване.
  • Порт клас B е с пет извода и второ захранване. Сензор клас A, който ползва четвъртото жило, не е съвместим с мастер клас B — портовете клас B трябва да са означени.
  • Ползата: параметрите се записват от мастера, при смяна на сензора се зареждат отново, а диагностиката (замърсяване, температура, брой превключвания) стига до PLC без допълнителни жила.

Източник: IEC 61131-9:2013, т. 4.3 (стр. 29), табл. 8 (стр. 43), табл. 11 (стр. 46); каталог на сензорите Akusense, т. 2.11 (TBL — IO-Link V1.1, C/Q на извод 4).

9. Светлинни завеси — предавател, приемник и синхронизация

Светлинната завеса е предавател и приемник с много лъчи. Двете части се захранват поотделно (кафяв и син), а синхронизацията е по кабел: черните проводници на предавателя и приемника се свързват помежду си. Изходът на приемника е бялото жило — NPN или PNP по изпълнението. При измервателната BAL той е аналогов, 1–5 V. Жълтото е екранът.

Светлинна завеса BML … BPL — предавател, приемник, синхронизация+24 V0 VпредавателприемникBN кафявBU синBK черенYE жълтBN кафявBU синBK черенWH бялYE жълтсинхронизацияекранPLC — цифрови входовеX0S/SЧерните проводници на предавателя и приемника се свързват помежду си. Изходът е по изпълнението — NPN или PNP.
Схема 10. Светлинна завеса: синхронизация по черните проводници, изходът на приемника (бял) към X0

Завесите BML, BZL, BCL, BPL и BAL не са предпазни. Те броят и откриват детайли, но не пазят хора.

Източник: каталог на сензорите Akusense, т. 8.1 (свързване на предавателя и приемника, конектор M12, 5 извода) и 8.6 (BAL).

10. Предпазни завеси — два изхода OSSD

Предпазната завеса SAF40 (тип 4, PL e, кат. 4) има два изхода OSSD — два PNP изхода, които изключват при обект в полето или при повреда. Те се свързват към двата канала на реле или контролер за безопасност, а не към обикновен вход на PLC. Релето проверява и двата канала, а контакторите изключват двигателя.

Предпазна завеса SAF40 — два изхода OSSD → реле за безопасност+24 V0 Vприемник SAF40+24 VOSSD 1 (PNP)OSSD 2 (PNP)0 Vреле / контролер за безопасноствход канал 1вход канал 2изходи → контакториДвата OSSD изключват при обект в полето или при повреда. Не се свързват към обикновен вход на PLC.
Схема 11. SAF40: OSSD 1 и OSSD 2 към двата канала на релето за безопасност
Параметър SAF40
изход 2 × PNP (OSSD), до 300 mA
време за реакция ≤ 20 ms
захранване 24 V DC ±10 %
безопасност тип 4, PL e, кат. 4 (EN IEC 61496-1/-2, EN ISO 13849-1)
присъединяване конектор M18, 7 извода

Разстоянието до опасната зона се смята по EN ISO 13855 с времето за реакция на завесата и на машината. Веригата се проверява по EN ISO 13849-1 — както при аварийния стоп.

Източник: каталог на сензорите Akusense, т. 8.7 (SAF40).

11. Измервателни сензори — няколко изхода наведнъж

Лазерният сензор за разстояние MLD25 дава едновременно превключващ изход (NPN или PNP), аналогов изход (0–5 V или 4–20 mA, избира се в менюто) и RS-485 с Modbus RTU. Аналоговият сигнал има собствена маса (голия проводник) — тя се свързва към минуса на аналоговия вход, а не към 0 V в другия край на таблото.

Измервателен сензор MLD25 — превключващ изход, аналогов и RS-485+24 V0 VMLD25+12…24 VBN кафявпревключващ изходBK черенаналогов изходGY сивмаса на аналоговиягол проводникRS-485 BWH бялRS-485 ARD червен0 VBU синPLCX0 цифров входAI+ аналогов входAI− (маса)RS-485 BRS-485 AАналоговият изход — 0–5 V или 4–20 mA (избира се в менюто); RS-485 — Modbus RTU.
Схема 12. MLD25: превключващ изход към X0, аналоговият към AI, RS-485 A/B към серийния порт

Далекомерите PX идват в изпълнения с RS-485 (24 V), с RS-232 и аналогов изход 4–20 mA и 0–10 V (24 V), или само с RS-232 (5 V). Захранването 5 V на изпълнението -232 не се свързва към 24 V. При RS-485 линията се води с усукана двойка, а в двата края обикновено се слага терминиращ резистор.

Източник: каталог на сензорите Akusense, т. 10.1 (MLD25) и 10.2 (PX).

12. Проверка с мултиметър

  1. Захранване: между кафявия и синия трябва да има 24 V (за TA — поне 18 V, за ултразвуковите — поне 15 V).
  2. PNP: между черния и 0 V — около 24 V при сработил сензор и около 0 V при несработил.
  3. NPN (с откачен вход): спрямо 0 V сработилият изход е близо до 0 V, а спрямо +24 V показва пълното напрежение.
  4. Двупроводен: на входа при включен сензор трябва да остават поне 20 V (24 − 4); при изключен — под прага за „0“ на входа.
  5. 4–20 mA: мултиметърът се включва последователно в сигналното жило, на обхват mA. 0 mA значи прекъсната верига или липсващо захранване.
  6. 0–10 V: напрежението се мери между сигнала и масата на аналоговия вход, не между сигнала и произволна точка 0 V.

Светодиодът на сензора показва само, че сензорът е сработил — не и че входът на контролера получава сигнал.

13. Замяна на сензор в стара машина

Преди поръчка запишете:

Какво Къде се вижда
вид на изхода: PNP, NPN, двупроводен, аналогов, IO-Link табелката или кодът; схемата на корпуса
функцията: НО или НЗ (светло/тъмно включен) кодът (…O / …C при индуктивните)
размер и монтаж: M8, M12, M18, M30; вграден или невграден резбата и челото
разстояние или обхват кодът и листът
присъединяване: кабел или конектор M8/M12 и броят изводи самият сензор
захранване и вход на контролера листът на PLC модула — тип 1, 2 или 3

Ако не сте сигурни какъв е старият сензор, изпратете ни снимка на табелката. Ще предложим заместник и ще проверим съвместимостта с входа. Кабели с конектор M8 и M12 (CA08, CA12) има в същия каталог.

Кратък контролен списък

Проверка Какво да е
видът на изхода съвпада с входа: PNP → S/S към 0 V, NPN → S/S към +24 V; в една група — само един вид
двупроводен вход тип 2 или 3; при тип 1 — резистор успоредно на входа
четирипроводен функцията на бялото жило — от листа на серията
аналогов 0–10 V към вход ≥ 10 kΩ, 4–20 mA към вход ≤ 300 Ω; общата маса — свързана
дълъг кабел или инвертори наблизо 4–20 mA, отделен канал, екран в единия край
IO-Link порт клас A за обикновените сензори, кабел до 20 m
предпазни функции OSSD → реле или контролер за безопасност, никога към обикновен вход
конекторът изводите по IEC 60947-5-2; IP67 и при кабела (IP65 и IP67)

Въпроси и отговори

Сензорът свети, а PLC не вижда сигнал — защо?

Най-често видът не съвпада: PNP сензор към група, чийто общ извод е към +24 V, или обратно. Проверете накъде отива S/S. Втората причина е липсващо 0 V между захранването на сензора и общия извод на входовете.

Входът свети, когато пред сензора няма нищо?

Обикновено е двупроводен сензор на вход тип 1 — утечката му стига, за да бъде прочетена като „1“. Сменете входа с тип 2 или 3 или сложете резистор успоредно на входа.

Може ли един сензор да се свърже към PLC и към инвертор едновременно?

Само ако двата входа са в една посока (и двата за PNP или и двата за NPN) и общите им изводи са на същия потенциал. По-сигурно е сигналът към инвертора да мине през изход на PLC или през CTC с два изхода.

4–20 mA или IO-Link за нова машина?

Ако в PLC има аналогови входове и е нужна само една стойност — 4–20 mA е по-просто. Ако сензорите са много, параметрите трябва да се сменят от програмата или е нужна диагностика — IO-Link спестява аналоговите карти и настройката на място.

Може ли PNP сензор да се смени с NPN, без да се пипа таблото?

Ако всички сензори в групата се сменят — да, като общият извод се премести на другия потенциал. Ако се сменя само един — с преобразувател CTC.

Нужен ви е сензор?

Кажете ни какво трябва да открива или мери, разстоянието, изхода и входа на контролера — ще предложим кода и ще проверим свързването.

Изпратете запитванеСензориКаталог (PDF)

Полезно по темата

Източници: IEC 60947-5-2:2007+A1:2012 Low-voltage switchgear and controlgear — Part 5-2: Proximity switches, табл. 3 (стр. 29–30), т. 7.2.1.11–7.2.1.15 (стр. 34); IEC 61131-2:2007 Programmable controllers — Part 2: Equipment requirements and tests, т. 3.12–3.14 (стр. 22), табл. 8 (стр. 37), т. 5.3.1 и табл. 11 (стр. 41); IEC 61131-9:2013 Single-drop digital communication interface for small sensors and actuators (SDCI), т. 4.3 (стр. 29), табл. 8 (стр. 43), табл. 11 (стр. 46); каталог на сензорите Akusense (PDF), т. 1.2, 2.11–2.13, 4.3, 4.8, 7.1, 8.1, 8.6, 8.7, 10.1, 10.2, 11.2; ръководствата на Delta DVP, AS и VFD-EL-W. Статията е обновена на 08.10.2026; първото издание е от 01.10.2026.

Как се свързва и настройва честотен инвертор — пример с Delta VFD-EL-W

Честотният инвертор се пуска лесно, ако преди първото включване са подредени три неща: данните от табелката на двигателя, захранването и начинът, по който ще се подават командите. Примерът е с компактната серия Delta VFD-EL-W — номерата на параметрите са от нейното ръководство; при други серии логиката е същата, но номерата се различават.

Част от ръководството „Честотни регулатори“ — избор за помпа, вентилатор и машина, свързване, параметри и грешки на сериите Delta.

1. Силова част

  • Захранване към клемите R/L1, S/L2, T/L3 през автоматичен прекъсвач, оразмерен по ръководството. Трифазен инвертор не се захранва от монофазна мрежа.
  • Двигателят — към U/T1, V/T2, W/T3, със заземяване. Мрежата никога не се свързва към изходните клеми — това поврежда инвертора.
  • Контактор, ако е нужен, се поставя на входа, с RC гасител, както препоръчва ръководството. Между инвертора и двигателя не се комутира под товар.
  • Серията VFD-EL-W няма клеми за спирачен резистор и вграден EMI филтър — за чести спирания на големи маси и за среди, чувствителни към смущения, се избира друга серия или външен филтър.

2. Управляващи клеми

По ръководството фабричният режим на входовете е NPN: команда е затварянето на входа MI1…MI4 към общия извод DCM — преди свързване проверете и положението на превключвателя NPN/PNP на самия инвертор. Всеки вход консумира 5,5 mA, а изходът +24V дава общо 60 mA, от които се изваждат по 6 mA за всеки използван вход. Честотата може да се задава с потенциометър 3–5 kΩ между +10V, AVI (0–10 V) и ACM. Многофункционалният релеен изход RA/RB/RC може да сигнализира авария, работа и други състояния.

Ако командите идват от контакт на реле, проверете минималния товар на контакта: 5,5 mA са под минималния ток на обикновените контакти от сребърна сплав (често 10 mA) — за такива слаби сигнали се избират релета с позлатени контакти.

3. Режим на пуска

По подразбиране (Pr.04.19 = 0) MI1 е пуск/стоп в една посока. За класическо двупроводно управление НАПРЕД/НАЗАД се задава Pr.04.19 = 1 и Pr.04.04 = 0 — тогава MI1 е напред/стоп, а MI2 — назад/стоп. С Pr.04.04 = 1 MI1 става пуск/стоп, а MI2 избира посоката, а трипроводното управление (MI1, MI2 и MI3) е Pr.04.04 = 3 по таблицата на параметрите (стр. 4-12 и 4-60) — на стр. 4-61, 4-64 и 4-65 същото ръководство пише 2, затова проверете коя стойност приема инверторът. Командите от клемите се разрешават с Pr.02.01 = 1 (външни клеми, бутонът STOP остава активен).

4. Първите параметри

  • Pr.01.00–01.02 — максимална честота, номинална честота и номинално напрежение на двигателя от табелката (за 460 V модели фабрично 400 V / 50 Hz според региона).
  • Pr.07.00 — номинален ток на двигателя. Внимание: задава се в проценти от номиналния ток на инвертора, не в ампери.
  • Pr.06.06 — електронната термична защита на двигателя е фабрично изключена (стойност 2). За стандартен двигател се задава 0, а времето на реакция — с Pr.06.07.
  • Pr.01.09 / 01.10 — времена за ускорение и забавяне (фабрично по 10 s).
  • Pr.02.00 — откъде идва честотата: 0 — панел, 1 — AVI 0–10 V, 2 — ACI 4–20 mA, 3 — RS-485, 4 — потенциометърът на панела.

Чести изненади при пускане

  • Инверторът не тръгва при подаване на захранване, дори командата да е подадена — защитата Pr.02.05 е включена фабрично. Това е правилно и не се изключва без причина.
  • Двигателят се върти само в една посока — Pr.02.04 разрешава двете посоки със стойност 0.
  • Двигателят прегрява без аварийно спиране — термичната защита (Pr.06.06) не е включена.

Повече за принципа на работа — в статията „Честотен преобразовател“, а за избора на серия — в категорията „Честотни регулатори“. МЕХАТРОНИКС ЕООД настройва инверторите и изработва таблата за тях — изпратете ни табелката на двигателя през „Контакти“.

Индустриални конектори IP65 и IP67: какво гарантира степента на защита

Степента на защита IP е първото число, което се търси при индустриалния конектор. Двете цифри обаче описват конкретни изпитвания по стандарта IEC 60529 — и често се тълкуват по-широко, отколкото гарантират.

Част от ръководството „Сензори“ — видове сензори, изходи PNP и NPN, свързване, степен на защита и избор.

Какво означават цифрите

Първата цифра е защитата от твърди тела и прах, втората — от вода.

  • 6 (първа цифра) — прахонепроницаем: прахът не прониква, дори при подналягане в изпитвателната камера.
  • 5 (втора цифра) — водни струи от всички посоки: дюза 6,3 mm, дебит 12,5 l/min, поне 3 минути.
  • 6 — силни водни струи: дюза 12,5 mm и 100 l/min.
  • 7 — временно потапяне: 30 минути на дълбочина 1 m.
  • 8 — продължително потапяне при условия, уговорени от производителя, по-тежки от 7.
  • IP69K (ISO 20653) — почистване с гореща вода под високо налягане; търси се в хранително-вкусовата промишленост.

IP67 не означава автоматично и IP65

По IEC 60529 до втора цифра 6 по-високата степен включва по-ниските. При 7 и 8 това не е така: изделие, изпитано само на потапяне, не е задължително устойчиво на водна струя под налягане. Когато машината се мие със струя, търсете двойно означение — например IP65/IP67.

Степента важи за свързан конектор

Каталожното IP се отнася до правилно свързани щепсел и букса с уплътненията им. Разкаченият конектор трябва да се затвори с капачка, а кабелният вход — с кабелен щуцер, подбран по диаметъра на кабела и затегнат правилно. Неподходящ щуцер или неуплътнен капак сваля защитата на целия възел.

Правоъгълни конектори

Правоъгълните индустриални конектори са за захранване и управление на машини и модули: корпус с лост за заключване, кабелен вход и сменяеми вложки. Модулната система MIXO съчетава в един корпус силови, сигнални, комуникационни и пневматични вложки, а продуктите имат сертификати като UL, CSA и DNV. Така един машинен модул се откачва и сменя за минути, без да се разкачва проводник по проводник.

Кръгли конектори

Кръглите конектори свързват двигатели, енкодери и сензори. Серия CMV1 е със степен IP67 и бързо свързване без резба. При сензорите и полевите мрежи се използват конектори M12, чието кодиране по IEC 61076-2-101 не позволява грешно свързване: A за сензори и изпълнителни устройства, D и X за Ethernet, L за захранване.

Как се избира конектор

  • ток и напрежение на всеки контакт и общ брой контакти, включително резерв;
  • диаметър на кабела и сечение на жилата — те определят щуцера и вида на контакта (винт, кримп, пружина);
  • среда: масла, почистващи препарати, UV лъчение, температура;
  • вибрации — заключване с лост или байонет;
  • електромагнитна съвместимост — метален корпус и EMC щуцер при кабели към честотни регулатори и серво;
  • брой свързвания през живота на машината.

Чести грешки при монтажа

  • кабелен щуцер за по-голям диаметър — уплътнението не обхваща кабела и водата влиза по него;
  • кабел без разтоварване на опъна — теглото или движението на кабела се предава на контактите;
  • силови и сигнални жила в една вложка без разделяне — смущения в сигналите на енкодерите и сензорите;
  • разкачени конектори без капачка при миене на машината;
  • смесени кодирания или еднакви конектори за различни сигнали на една машина — рискът от погрешно свързване се премахва с кодиращи щифтове или различни вложки.

МЕХАТРОНИКС ЕООД подбира конекторите, вложките и щуцерите по схемата на машината и изработва готови кабели. Вижте индустриалните конектори или ни пишете през „Контакти“.

SCARA, шарнирен или колаборативен робот — кой за каква задача

Роботът се избира по три числа — товар, обхват и повторяемост — и по едно решение: ще работи ли зад защитна ограда или рамо до рамо с човека. Трите основни вида индустриални роботи отговарят на тези въпроси различно.

SCARA — бързина в хоризонталната равнина

SCARA роботът има четири оси: две въртящи се рамена в хоризонтална равнина, вертикално движение и завъртане на инструмента. Конструкцията е твърда във вертикална посока и много бърза в хоризонтална, затова е най-добрият избор за вземане и поставяне, сглобяване, завинтване, дозиране и опаковане на детайли, които идват отгоре.

Роботите Delta DRS покриват работен обхват от 300 до 1200 mm и товар от 3 до 22 kg, с повторяемост от ±0,01 до ±0,025 mm според модела. Стандартният цикъл (25 mm нагоре, 300 mm напред и назад, 1 kg) е 0,42 s за серия DRS40L и 0,39 s за DRS60L. Функцията за безсензорно подравняване компенсира малки отклонения между детайла и отвора при вкарване, а проследяването на конвейер позволява работа „в движение“.

Шарнирен робот — достъп от всички страни

Шестосният шарнирен робот достига точката от различни ъгли и може да наклони инструмента — нещо, което SCARA не може. Затова се избира за обслужване на машини, товарене и разтоварване, инспекция, дозиране по пространствени траектории и задачи, при които детайлът трябва да се завърти.

Роботите Delta DRV са с обхват 710 или 900 mm и товар до 7 kg при повторяемост ±0,02 / 0,03 mm; по-големите модели стигат 1411 mm, а изпълнението за 12 kg — 1419 mm. Монтират се на под, стена или таван, а кухата китка събира кабелите и маркучите на инструмента вътре в робота.

Колаборативен робот — без ограда, до човека

Колаборативният робот ограничава силата и скоростта си и спира или отскача при удар, затова може да работи в едно пространство с оператора. Подходящ е за операции, в които човекът и роботът си поделят работата, и за фирми, които тепърва въвеждат автоматизация.

Колаборативните роботи Delta D-Bot (DC06 до DC30) носят от 6 до 30 kg при обхват от 800 до 1800 mm и повторяемост от ±0,02 до ±0,05 mm, със степен на защита IP66 и функция за отскок при удар. Безопасността обаче зависи от цялото приложение: острият инструмент или тежкият детайл правят и колаборативния робот опасен. Оценката на риска по ISO 10218 и ISO/TS 15066 е задължителна.

Сравнение накратко

Вид Оси Delta: обхват и товар Силна страна Типични задачи
SCARA (DRS) 4 300–1200 mm, 3–22 kg най-кратък цикъл в равнина вземане и поставяне, сглобяване, завинтване
Шарнирен (DRV) 6 710–1419 mm, 7–12 kg достъп от всяка посока, наклон на инструмента обслужване на машини, инспекция, дозиране
Колаборативен (D-Bot) 6 800–1800 mm, 6–30 kg работа без ограда, бързо препрограмиране палетизиране, подаване, завинтване до човека

Роботът е само част от клетката

Цената и времето за внедряване зависят повече от периферията, отколкото от самия робот. Хващачът се проектира по детайла — вакуумен, пневматичен или електрически. Машинното зрение намира детайли, които не идват подредени. Конвейерът и подаващите устройства — например вибро основите — определят такта на клетката. Около индустриалния робот се поставят ограда и сензори за зона и светлинни завеси, а PLC и операторският панел свързват клетката с останалата линия. Затова проектът започва с описание на целия процес, не само с модела на робота.

Пет въпроса преди избора

  1. Каква е масата на детайла заедно с хващача?
  2. Докъде трябва да стига роботът и от кои посоки се взема детайлът?
  3. Колко бърз трябва да е цикълът и с каква точност се поставя детайлът?
  4. Ще има ли хора в работната зона?
  5. С какво ще комуникира роботът — PLC, машинно зрение, конвейер?

С отговорите на тези въпроси МЕХАТРОНИКС ЕООД предлага модела, хващача и периферията и интегрира робота в линията. Вижте роботите или ни пишете през „Контакти“.

Как се избира серво задвижване за CNC машина

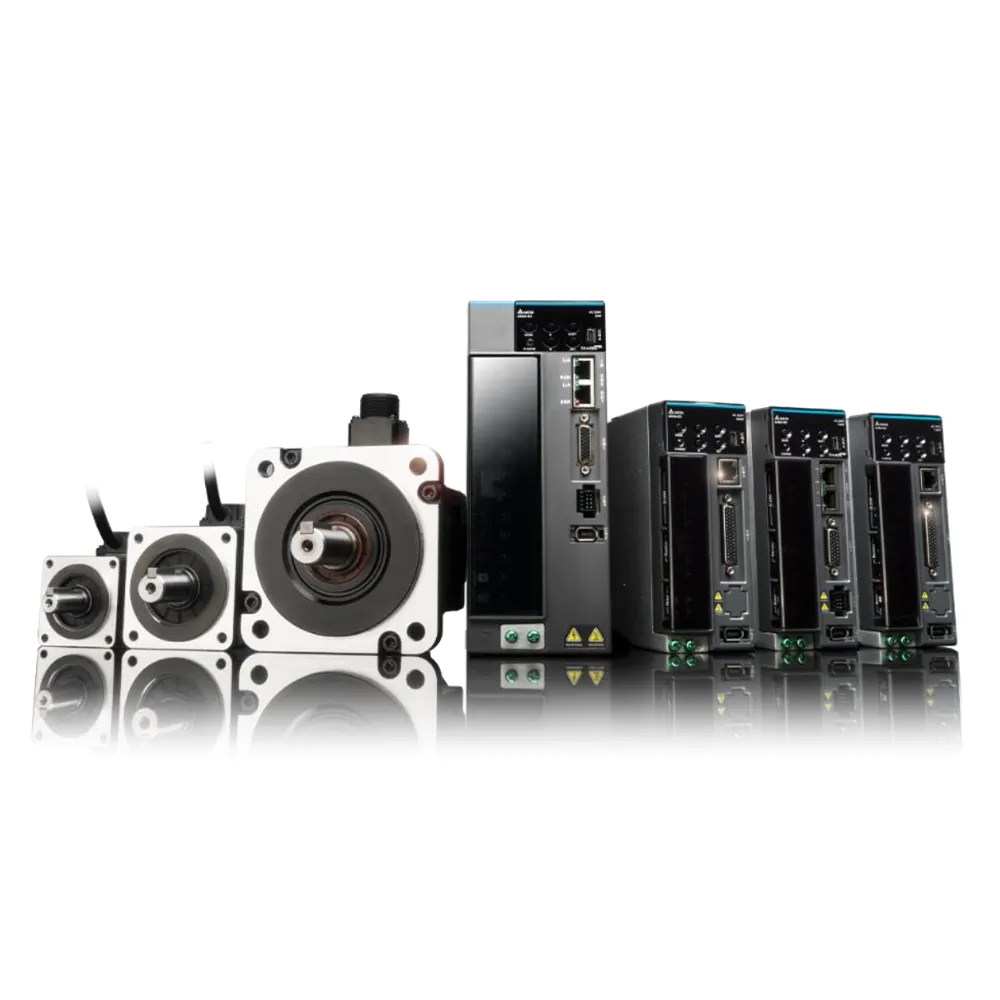
Осите на една CNC машина трябва да следват траекторията точно, да ускоряват бързо и да не губят позиция при натоварване. Затова се задвижват със серво системи — двигател с енкодер и задвижване, което непрекъснато сравнява зададената и действителната позиция. Изборът на серво обаче не започва от каталога на двигателите, а от механиката на оста.

Част от ръководството „Серво задвижвания“ — серво или стъпков, оразмеряване, редуктор, кабели, настройка и аларми на Delta ASDA.

1. Момент и обороти на винтовата двойка

При ос със сачмено-винтова двойка моментът на двигателя се изчислява от аксиалната сила, стъпката на винта и коефициента на полезно действие: T = F · P / (2π · η). Оборотите следват от скоростта на бързия ход: n = v / P.

Пример: сила на рязане и триене F = 1500 N, стъпка P = 10 mm, η = 0,9. Нужният момент е 1500 · 0,01 / (2π · 0,9) ≈ 2,65 N·m. При бърз ход 10 m/min двигателят трябва да развива 10 / 0,01 = 1000 min⁻¹. По-голямата стъпка вдига скоростта, но изисква повече момент за същата сила — изборът на винт и двигател се прави заедно.

2. Инерция и ускорение

При ускорение двигателят преодолява и инерцията. Масата на масата и детайла се пренася към вала като J = m · (P / 2π)²: за 200 kg и стъпка 10 mm това са около 5,1 · 10⁻⁴ kg·m², към които се добавят инерциите на винта, съединителя и ротора. Моментът за ускорение е Jобщо · α, където α = 2π · n / (60 · t). Средноквадратичният момент за целия цикъл трябва да остане под номиналния момент на двигателя, а най-големият — под максималния от каталога.

Колкото по-малко е отношението между инерцията на товара и на ротора, толкова по-лесно се настройва оста и толкова по-кратко е установяването. Планетарният редуктор намалява отразената инерция с квадрата на предавателното отношение — вижте планетарните редуктори.

3. Енкодер, затворен контур и спирачка

  • Разделителна способност. Двигателите към ASDA-B3 и ASDA-A3 са с 24-битов енкодер — 16 777 216 импулса на оборот, което дава стабилно въртене и при ниски обороти.
  • Абсолютен енкодер. Пази позицията след изключване (с батерия), така че машината не търси нулевата точка след всяко спиране на захранването.
  • Пълен затворен контур. Когато точността на винта не стига, към задвижването се свързва външна линейна скала — ASDA-A2 и ASDA-A3 затварят контура по нея.
  • Спирачка. Вертикалната ос Z се задвижва от двигател със задържаща спирачка, иначе при изключване главата пада.

4. Резонанс и твърдост

Дългите винтове, ремъците и съединителите образуват пружинна система, която резонира при високо усилване. ASDA-B3 има пет филтъра до 5000 Hz с автоматично търсене на резонансните честоти, а честотната лента на ASDA-A3 стига 3,1 kHz. Правилното механично закрепване обаче остава първата мярка — филтрите не компенсират разхлабен съединител.

5. Управление: импулси или EtherCAT

Импулсите (стъпка/посока) са достатъчни за по-прости контролери и малко оси. Многоосните CNC системи използват индустриална мрежа — EtherCAT синхронизира задвижванията в общ цикъл и пренася позиция, скорост и аларми по един кабел. Контролерът Delta AX-8 работи с CODESYS и EtherCAT и е предназначен и за CNC приложения.

6. Коя серия ASDA за коя машина

  • ASDA-B3 — стандартната серия: при 220 V от 100 W до 3 kW, при 400 V от 1 до 7,5 kW, с изпълнения за импулсно управление и за EtherCAT.
  • ASDA-A3 — за машини с висока динамика: честотна лента до 3,1 kHz, електронна гърбица и комуникация CANopen, EtherCAT и DMCNET.
  • ASDA-A2 — утвърдена серия с вход за външна линейна скала.

Шпинделът е отделна задача: той се задвижва от шпиндел мотор и честотен регулатор — вижте шпиндел моторите и честотните регулатори.

Оразмеряване по вашите данни

МЕХАТРОНИКС ЕООД оразмерява серво осите по масата, хода, стъпката на винта и цикъла на машината, доставя двигателите, задвижванията и кабелите и настройва системата. Изпратете ни данните на оста през страницата „Контакти“.

Как да изберем планетарен редуктор за серво двигател — формули, пример и монтаж

Полезно · Серво задвижвания и редуктори

Серво двигателят дава точност и динамика, но рядко се свързва директно с товара. Между двата почти винаги стои планетарен редуктор: той увеличава момента, намалява оборотите и — най-важното — намалява инерцията на товара, която „вижда“ двигателят, с квадрата на предавателното число. Тук е процедурата за подбор по каталога на Li Ming (серия SERVOBOX), формулите за сметките, пример с двигател Delta ECM-B3 и редът за монтаж на двигателя към редуктора.

Част от ръководството „Серво задвижвания“ — серво или стъпков, оразмеряване, редуктор, кабели, настройка и аларми на Delta ASDA.

Li Ming SERVOBOX — планетарни редуктори с изходен вал, с изходен фланец и ъглов
Li Ming SERVOBOX — изпълнения с изходен вал, с изходен фланец и ъглово
Серво система Delta ASDA-B3 — усилватели и двигатели ECM-B3
Delta ASDA-B3 — серво усилватели и двигатели ECM-B3

1. Основните зависимости

Редукторът преобразува трите величини на движението — обороти, момент и инерция — с предавателното число i (Li Ming, речник, стр. 186):

ДвигателDelta ECM-B3РедукторLi MingТоварремък, винт, масаn₁, T₁, Jmi, ηn₂, T₂, JLn₂ = n₁ / i T₂ = T₁ · i · η J′ = JL / i²J′ — инерцията на товара, приведена към вала на двигателя
Схема 1. Какво променя редукторът между двигателя и товара
i = n₁n₂предавателно число: обороти на входа (двигателя) към обороти на изхода
T₂ = T₁ · i · ηмомент на изхода; η — к.п.д. на редуктора (за SERVOBOX SB ≥ 97 %, стр. 23)
J′ = JLi²инерцията на товара, приведена към вала на двигателя — намалява с квадрата на i
P [kW] = T [N·m] · n [min⁻¹]9550мощност — еднаква на входа и на изхода (без загубите)

Примерът на Li Ming: двигател с n₁ = 3000 min⁻¹ и T₁ = 20 N·m през редуктор с i = 10 дава n₂ = 300 min⁻¹ и T₂ = 200 N·m (без загубите), а товар с J₂ = 10 kg·m² се „вижда“ от двигателя като 0,10 kg·m².

Какво значат стойностите в каталога

Означение Какво е Как се използва
T2N номинален изходен момент средният момент на приложението T2m трябва да е под него
T2B максимален момент при ускорение (SERVOBOX: 1,8 × T2N) за цикличен режим S5; до 1000 цикъла/ч, над това — с коефициент Ks
T2NOT момент при авариен стоп (SERVOBOX: 3 × T2N) допуска се до 1000 пъти за целия живот на редуктора
n1N / n1B номинални / максимални входни обороти n1N — за непрекъснат режим S1, n1B — за S5; при околна температура над 20 °C или корпус над 90 °C се намаляват
F2rB / F2aB допустима радиална / осева сила на изходния вал при 100 min⁻¹ и сила в средата на вала; при по-високи обороти намаляват
Ps, P0, P1, P2 класове на хлабината (arcmin) за SB62: P0 ≤ 3′, P1 ≤ 5′, P2 ≤ 7′; по-малката хлабина води до по-голямо нагряване
Ct21 усукваща коравина (N·m/arcmin) колко момент завърта изходния вал на 1′ при неподвижен вход

Li Ming SERVOBOX, речник, стр. 186–197; стойностите за SB — стр. 23.

2. Подбор стъпка по стъпка

Процедурата е тази на Li Ming (стр. 200–201). Започва се от цикъла на движение на изхода на редуктора: ускорение ta, движение с постоянна скорост tc, спиране td и пауза tp — за всеки участък моментът T2, оборотите n2 и силите на изходния вал.

n₂n₂c = 382 min⁻¹T₂T₂aT₂c−T₂dtatctdtp
Схема 2. Цикълът на движение на изхода — скорост и момент по участъци (стойностите от примера по-долу)
  1. Предавателно число.
    Eq.1i ≈ nmnрабnm — оборотите на двигателя, nраб — нужните обороти на изхода; избира се стандартно i от каталога
  2. Среден изходен момент. Трябва T2m < T2N.
    Eq.2T2m = ∛( n2a·ta·T2a³ + n2c·tc·T2c³ + n2d·td·T2d³n2a·ta + n2c·tc + n2d·td )
  3. Режим на работа — S1 или S5. Цикличен режим S5 е, когато ED < 60 % и времето на работа е под 20 min; иначе — непрекъснат S1.
    Eq.3ED = ta + tc + tdtцикъл · 100 %, tраб = ta + tc + td
  4. При S5 — максималният момент при ускорение. Трябва T2max < T2B. Смята се от максималния момент на двигателя, не от товара — защото двигателят може да го даде.
    Eq.4T2max = TmB · i · Ks · ηTmB — максималният момент на двигателя; Ks — по броя цикли в час (таблицата долу)
  5. Средни и номинални изходни обороти. Трябва n2m < n2N.
    Eq.5n2a = n2d = n2c2, n2m = n2a·ta + n2c·tc + n2d·tdta + tc + td, n2N = n1Ni
  6. Средна радиална сила на изходния вал. Трябва F2rm < F2rB.
    Eq.6F2rm = ∛( n2a·ta·F2ra³ + n2c·tc·F2rc³ + n2d·td·F2rd³n2a·ta + n2c·tc + n2d·td )
  7. Средна осева сила. Трябва F2am < F2aB; формулата (Eq.7) е като Eq.6 с осевите сили F2aa, F2ac, F2ad.
  8. Хлабина и изпълнение на вала — клас Ps/P0/P1/P2, вал с шпонка или гладък, входен отвор за вала на двигателя.
  9. Поръчка — с модела на двигателя или размерите на фланеца му, за да дойде правилната адаптерна плоча и втулка.

Коефициент Ks по броя цикли (Li Ming, стр. 201)

Цикли в час Kₛ
0 – 1000 1,0
1000 – 1500 1,1
1500 – 2000 1,3
2000 – 3000 1,6
3000 – 5000 1,8

Съгласуване на инерцията

Li Ming препоръчва за цикличен режим S5:

общоJLi² ≤ 4 · Jmобичайното проектиране
опт.JLi² ≈ Jmоптималното; JL — инерцията на товара, Jm — на двигателя

При Delta съотношението се въвежда в P1.037 (Jтовар / Jдвигател, като Jтовар е цялата приведена инерция — с редуктора). Автоматичната оценка на инерцията не е надеждна над 50 пъти инерцията на двигателя (ASDA-B3 User Manual, стр. 5-5 и 14-42). Колкото по-близо е до препоръката на Li Ming, толкова по-високи коефициенти на усилване и по-кратко установяване.

3. Радиален товар от ремък, верига или зъбно колело

Когато на изходния вал има ролка, зъбно колело или верижно колело, валът носи радиална сила (Li Ming, стр. 190):

OHLFr = T · s · f · pRT — моментът на вала, R — радиусът на ролката (колелото), s — коефициент на натоварването, f — на вида предаване, p — на мястото на силата (1 в рамките на d, 1,5 извън него)
Натоварване 0,5 h 2 h 8–10 h 10–24 h
равномерно 0,80 0,90 1,00 1,25
средни удари 0,90 1,00 1,25 1,50
тежки удари 1,00 1,25 1,50 1,75

s — по часовете работа на ден; при 10 и повече пускания или смени на посоката в час — ×1,2.

Предаване f
верига, зъбен ремък 1,00
зъбно колело 1,25
клиновиден ремък 1,50
плосък ремък 2,50

F2rB в каталога е при сила в средата на вала и 100 min⁻¹: по-близо до рамото допустимата сила е по-голяма, по-далеч — по-малка, и намалява с оборотите. Към силата от момента се добавя предварителното опъване на ремъка — по данните на производителя на ремъка.

4. Пример: линейна ос със зъбен ремък

Задача. Хоризонтална ос: каретка 15 kg върху линейни водачи (μ = 0,1), зъбна ролка Ø50 mm (двете ролки заедно J = 0,0005 kg·m²), скорост 1,0 m/s, ускорение и спиране за 0,2 s, ход 1,0 m, пауза 1,0 s. Предварително опъване на ремъка — приемаме 300 N радиално на вала.

Движението и моментите на изхода

Величина Формула Резултат
ускорение a = v / ta 5,0 m/s²
ход при ускорение sa = v² / (2a) 0,10 m
време с постоянна скорост tc = (ход − 2sa) / v 0,80 s
цикъл / работа tцикъл, tраб 2,20 / 1,20 s
изходни обороти n2c = v · 60 / (π · D) 382,0 min⁻¹
инерция на изхода J2 = m · R² + Jролки 0,00988 kg·m²
момент от триенето Tтр = μ · m · g · R 0,368 N·m
при ускорение T2a = J2 · a / R + Tтр 2,34 N·m
с постоянна скорост T2c = Tтр 0,37 N·m
при спиране T2d = J2 · a / R − Tтр 1,61 N·m

Кой двигател и какво предавателно число

По Eq.1 при номинални 3000 min⁻¹ на двигателя: i ≈ 3000 / 382 = 7,9. Сравняваме два варианта с редуктор Li Ming SB62 (1 степен) и двигатели Delta ECM-B3M:

Проверка A: ECM-B3M-C20807 (750 W) + SB62, i = 7 B: ECM-B3M-C20604 (400 W) + SB62, i = 10
обороти на двигателя n1 (номинални 3000) 2 674 min⁻¹ ✓ 3 820 min⁻¹ ✗ над номиналните
Eq.2: T2m < T2N 1,20 < 45 N·m ✓ 1,20 < 43 N·m ✓
Eq.3: режим ED = 54,5 %, 1 636 цикъла/ч → S5 същият цикъл → S5
Eq.4: T2max = TmB·i·Ks·η < T2B 8,4·7·1,3·0,97 = 74,1 < 81,0 N·m ✓ 4,45·10·1,3·0,97 = 56,1 < 77,4 N·m ✓
Eq.5: n2m < n2N = n1N / i 318 < 429 min⁻¹ ✓ 318 > 300 min⁻¹ ✗
инерция JL/i² ≤ 4·Jm 2,02 × 10⁻⁴ kg·m² = 1,9 × Jm ✓ 0,99 × 10⁻⁴ kg·m² = 3,9 × Jm ✓

Вариант B минава по момент и по инерция, но пада на стъпка 5: средните изходни обороти са над номиналните за i = 10, а двигателят върти над номиналните си обороти през целия участък с постоянна скорост. Избираме вариант A.

Вариант A — останалите проверки

Величина Формула Резултат
радиална сила (OHL + опъване) F2r = 300 N + T2·s·f·p / R 412 / 318 / 377 N (a / c / d) s = 1,00 × 1,2; f = 1,00; p = 1
Eq.6: средна радиална сила F2rm < F2rB 336 N < 1180 N ✓ (при 100 min⁻¹ — при 382 min⁻¹ уточнете с Li Ming)
Eq.7: осева сила ролката е подравнена ≈ 0 N < 590 N ✓
хлабина P1 → по ремъка Δx = R · 5′ 0,036 mm
усукване при T2a → по ремъка φ = T2a / Ct21 0,39′ → 0,0028 mm Ct21 = 6 N·m/arcmin
момент на двигателя при ускорение T1a = (Jm + Jред)·α1 + T2a / (i·η) 0,51 N·m < 8,4 N·m (макс.) ✓
ефективен момент за цикъла Trms = √(Σ T1²·t / tцикъл) 0,20 N·m < 2,4 N·m (номинален) ✓
за P1.037 на Delta (Jред + JL/i²) / Jm 2,0 пъти < 50 ✓

Двигателят от 750 W е много над нужния момент — изборът тук е по инерция, а не по момент. Това е типично за бързи оси с ремък: малкият двигател се справя с момента, но не и с приведената инерция. Ако динамиката е по-умерена, по-голямо съотношение е допустимо — Delta оценява инерцията до 50 пъти; правилото „≤ 4“ е препоръката на Li Ming за цикличен режим.

Данни: Li Ming SB62 (стр. 23): T2N = 45 N·m при i = 7, T2B = 1,8·T2N, n1N = 3000 min⁻¹, η ≥ 97 %, J = 0,13 kg·cm², F2rB = 1180 N, F2aB = 590 N, P1 ≤ 5′, Ct21 = 6 N·m/arcmin. Delta ECM-B3M-C20807 (каталог ASDA-B3, стр. 42): 2,4 / 8,4 N·m, 3000 / 6000 min⁻¹, J = 1,07 × 10⁻⁴ kg·m²; ECM-B3M-C20604 (стр. 41): 1,27 / 4,45 N·m, J = 0,254 × 10⁻⁴ kg·m².

5. Монтаж на серво двигателя към редуктора

Редукторите SERVOBOX се доставят с адаптерна плоча за фланеца на конкретния двигател и вход с цанга (затягащ пръстен), която стяга вала на двигателя без шпонка. За ECM-B3M-C20807 (каталог Delta ASDA-B3, стр. 55): вал Ø19 h6 × 35 mm, центриращ буртик Ø70 h7, отвори 4 × Ø6,6 на окръжност Ø90, фланец □80. Входният отвор на SB62 приема Ø19 (таблица на Li Ming, стр. 184), за по-малък вал се слага втулка.

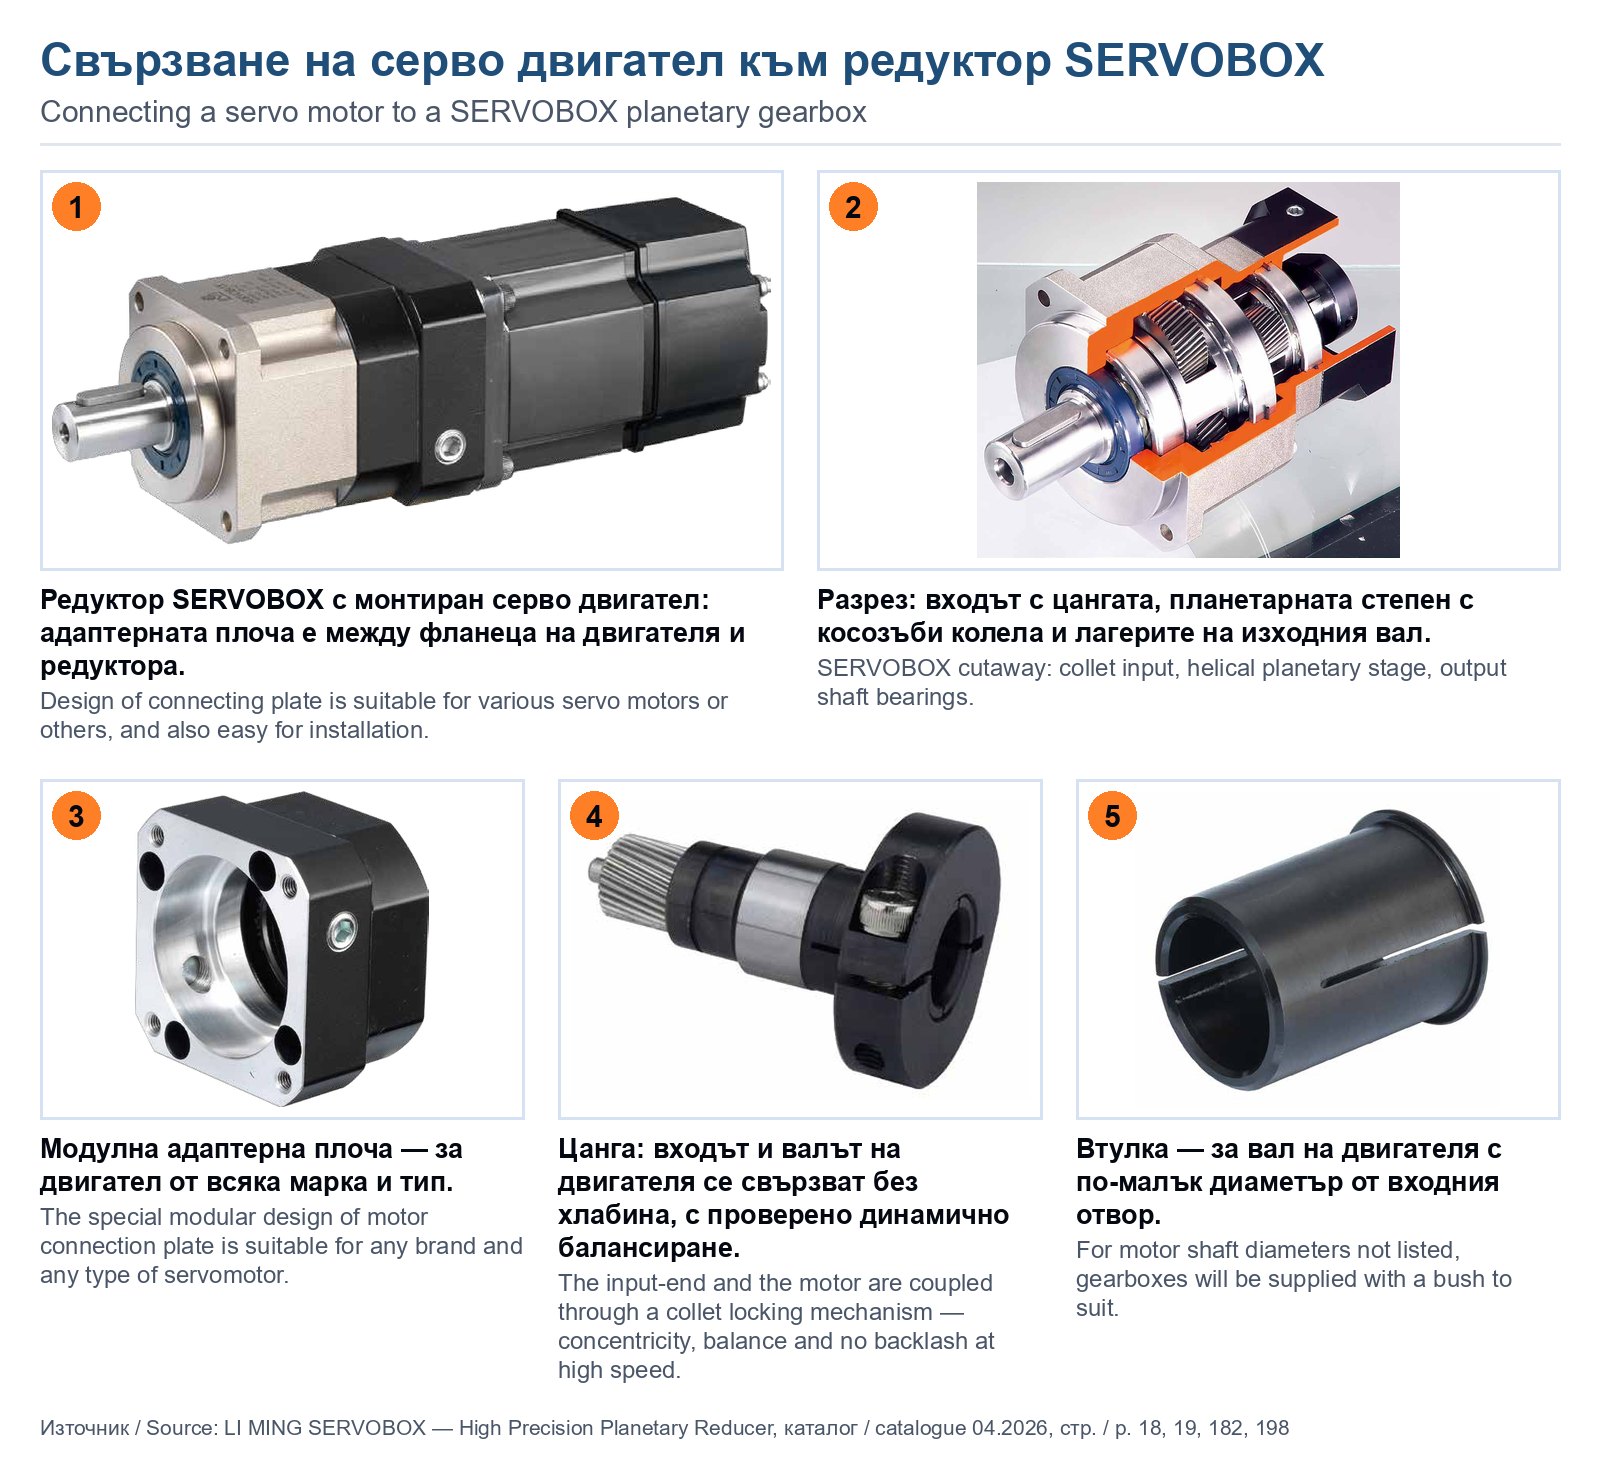
Свързване на серво двигател към редуктор Li Ming SERVOBOX — адаптерна плоча, цанга, втулка
Редуктор с двигател (1), разрез (2), адаптерната плоча (3), цангата (4) и втулката (5) — Li Ming SERVOBOX

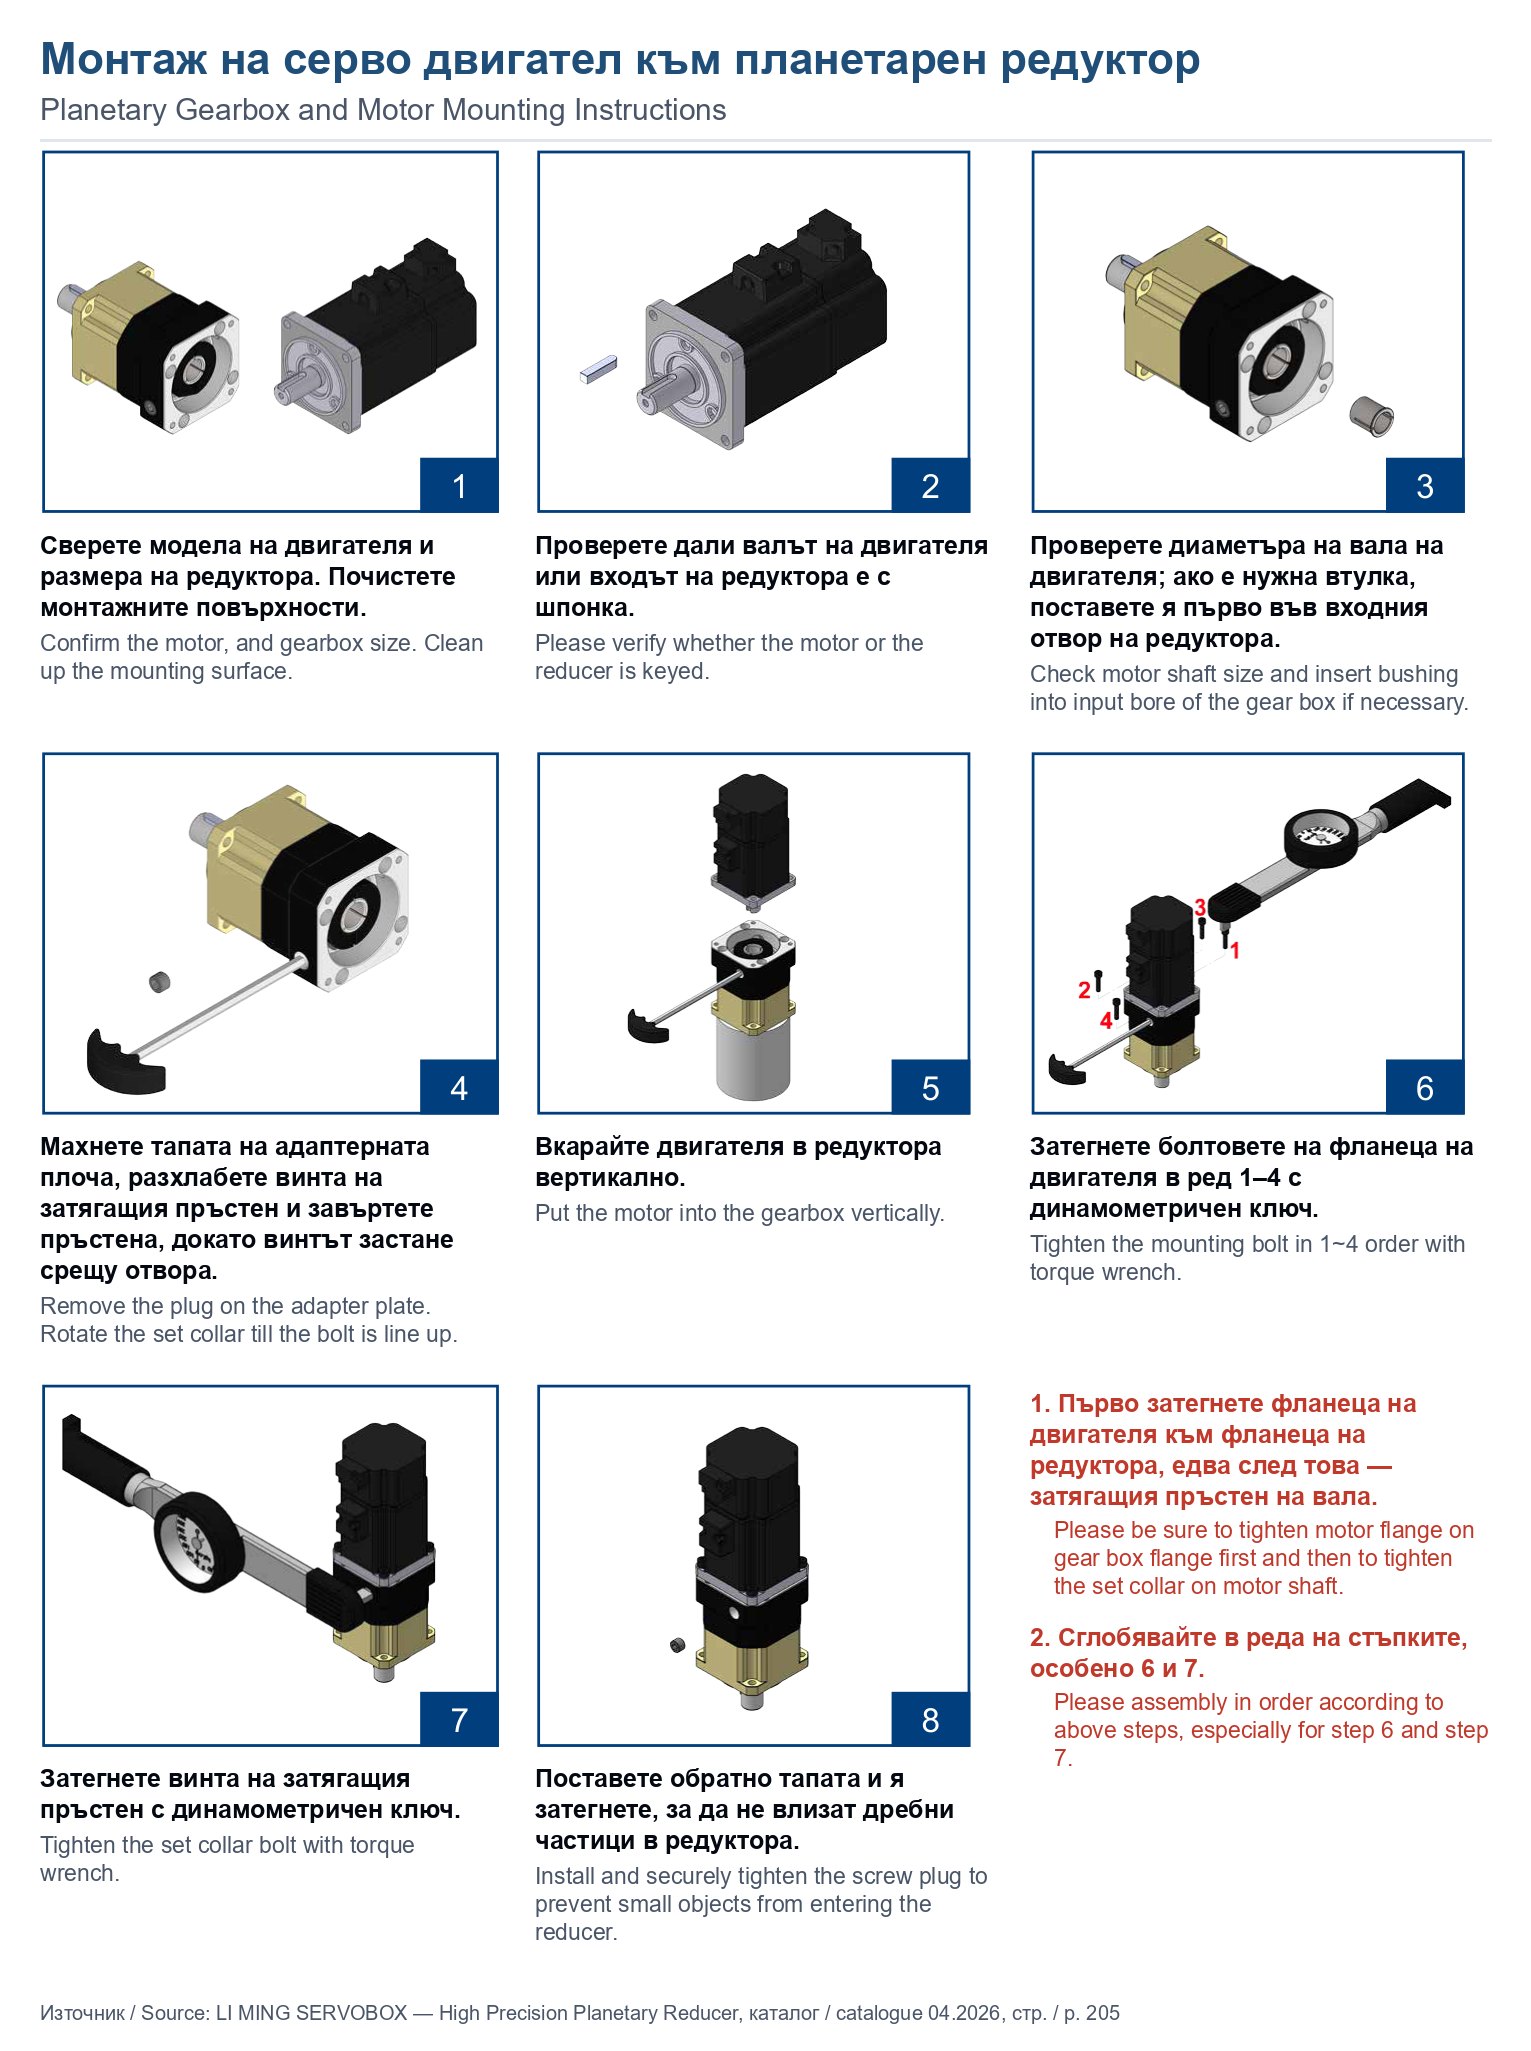
Редът на Li Ming (стр. 205)

Монтаж на серво двигател към планетарен редуктор Li Ming — 8 стъпки
Монтажът стъпка по стъпка — кадрите от каталога Li Ming SERVOBOX, стр. 205
  1. Сверете модела на двигателя и размера на редуктора. Почистете монтажните повърхности.
  2. Проверете дали валът на двигателя или входът на редуктора е с шпонка.
  3. Проверете диаметъра на вала на двигателя; ако е нужна втулка, поставете я първо във входния отвор на редуктора.
  4. Махнете тапата на адаптерната плоча, разхлабете винта на затягащия пръстен с шестостенен ключ и завъртете пръстена, докато винтът застане срещу отвора.
  5. Вкарайте двигателя в редуктора вертикално.
  6. Затегнете болтовете на фланеца на двигателя в ред 1–4 с динамометричен ключ.
  7. Затегнете винта на затягащия пръстен с динамометричен ключ.
  8. Поставете обратно тапата и я затегнете, за да не влизат дребни частици в редуктора.

Задължително: първо се затяга фланецът на двигателя, едва след това — пръстенът на цангата. Обратният ред (стъпка 7 преди 6) оставя вала на двигателя натоварен на огъване от несъосността.

Какво да изберете при двигателя Delta

Двигателите ECM-B3 се поръчват с вал с шпонка — R (без спирачка) или S (със спирачка), и със семеринг (каталог ASDA-B3, стр. 37); при ECM-A3 има и гладък вал — C и D. Към цанга гладкият вал е по-удобен; при вал с шпонка следвайте стъпка 2 и указанията на Li Ming за конкретния редуктор.

Общите изисквания на Li Ming (стр. 203): проверете посоката на въртене на изходния вал преди монтажа на машината, закрепете редуктора стабилно, без вибрации, затегнете всички болтове с нужния предварителен момент и пазете редуктора от висока температура и влага.

6. След монтажа — настройка на серво усилвателя Delta

  • P1.037 — съотношението на инерциите (Jтовар / Jдвигател, с редуктора). В примера ≈ 2,0. Може да се въведе ръчно или да се оцени от усилвателя.
  • Оценката на инерцията (ASDA-B3, стр. 5-5) иска JOG поне 500 min⁻¹, ускорение 0 → 3000 min⁻¹ за не повече от 200 ms и поне 1 оборот ход; не е надеждна при инерция над 50 пъти, при рязко менящ се товар и при механика под 10 Hz. Иначе излиза AL08C.
  • Електронният редуктор P1.044 / P1.045 — фабрично 1 оборот на двигателя = 100 000 PUU (16 777 216 / 100 000). За 1 оборот на изхода = 100 000 PUU при i = 7: P1.044 = 16 777 216 × 7 = 117 440 512, P1.045 = 100 000 (в обхвата 1 … 2²⁹−1).
  • Хлабината на редуктора (тук ≈ 0,036 mm по ремъка) не се компенсира от сервото — при нужда изберете клас P0 или Ps.

Кратък контролен списък

Проверка Условие
среден момент T2m < T2N
пиков момент (S5) TmB·i·Ks·η < T2B
авариен стоп моментът при удар < T2NOT, не повече от 1000 пъти
обороти n2m < n1N / i; пиковите на входа < n1B
сили на изходния вал F2rm < F2rB, F2am < F2aB (с OHL и опъването)
инерция JL/i² ≤ 4·Jm (Li Ming); P1.037 < 50 (Delta)
двигател n1 ≤ номиналните; Trms ≤ номиналния момент; пиковият ≤ максималния
монтаж фланецът преди цангата; входен отвор/втулка за вала; правилна адаптерна плоча

Изпратете ни цикъла на движение и масите — ще сметнем редуктора и двигателя заедно и ще доставим редуктора с адаптерната плоча за вашия двигател.

Запитване за планетарен редукторПланетарни редукториСерво задвижвания Delta

Източници: Li Ming SERVOBOX — High Precision Planetary Reducer, каталог (PDF; изданието 04.2026 е със същите стойности), стр. 23, 184, 186–205; Delta ASDA-B3 каталог EN 07.2024 (PDF), стр. 37, 41–42, 55; Delta ASDA-B3 User Manual EN 08.01.2025 (PDF), P1.037, P1.044/P1.045, стр. 5-5, 14-42. Примерът е пресметнат от МЕХАТРОНИКС ЕООД; при разлика важат каталозите на производителите.

Агрегат за заваряване

Агрегат за заваряване

Управление на машина за заваряване на фитинги върху бойлери

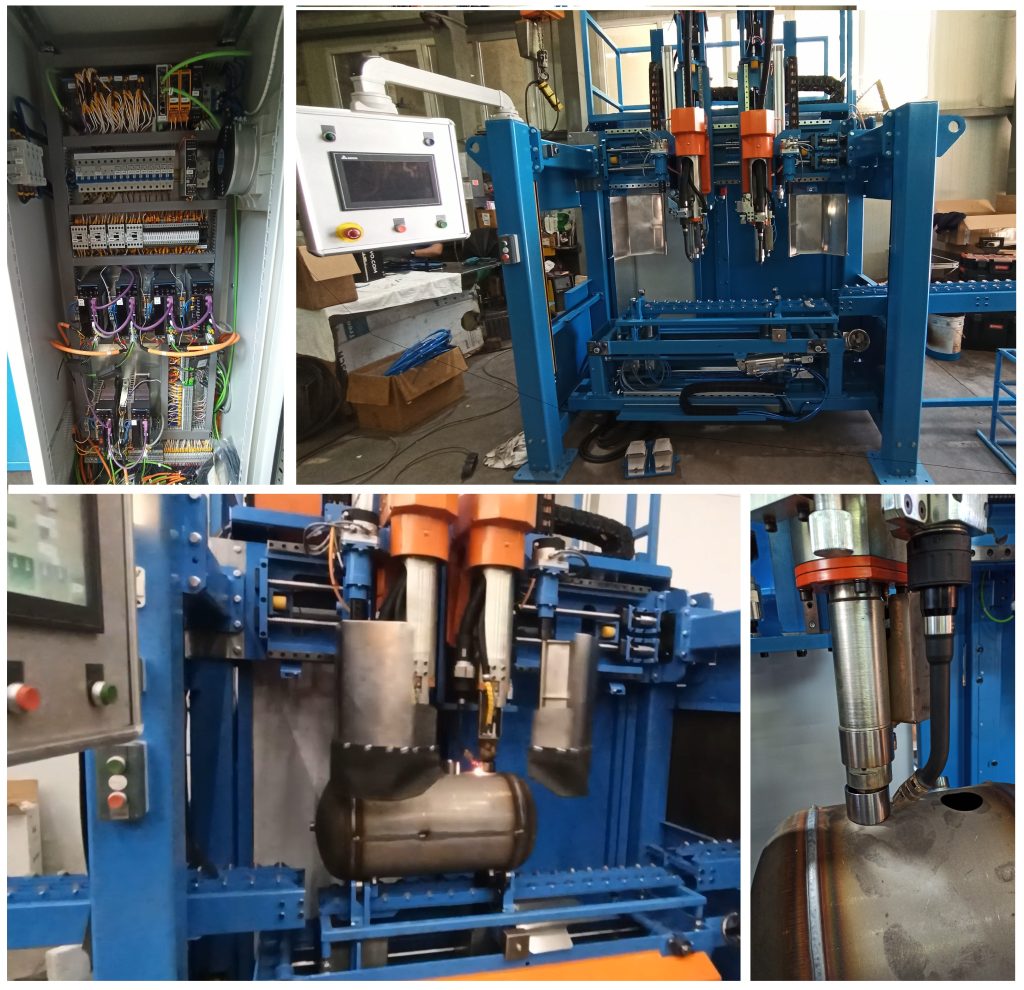
Наш дългогодишен партньор, фирма Формекс ООД, ни се довери да проектираме и изработим електрическа инсталация и системата за управление на проектирана и произведена от тях машина за заваряване на фитинги върху корпуси на водосъдържатели за бойлери. За целта ние използваме продукти на наши партньори, които представляваме на българския пазар:

Системата за управление е изградена с контролер, операторски дисплей и серво задвижвания Delta. Командният пулт е окачен на раменна система Teknokol, подвижните кабели минават през кабеловодещи вериги CPSystem, а зоната на оператора се пази от защитни бариери Akusense.

Агрегат за заваряване / Welding aggregate control system

В краткия клип по-долу можете да видите как работи агрегатът за заваряване.

Също така може да намерите този клип, както и други в нашия канал в Youtube.

Проектирате нова машина или модернизирате стара? Пишете ни на engineering@mechatronics.bg с кратко описание на задачата — ще предложим табло, управление и компоненти от склад.

Вижте проекта — снимки, използвани компоненти и видео →

Серво или стъпков двигател — разлики, сравнение и кога кое да изберем

Полезно · Серво задвижвания

Серво задвижването и стъпковият двигател правят едно и също — въртят вала на зададен ъгъл, — но по различен начин. Стъпковият двигател се върти на равни стъпки и не знае дали е стигнал позицията. Серво задвижването мери позицията с енкодер и коригира всяко отклонение. От тази разлика следват всички останали: момент при високи обороти, динамика, точност под товар, нагряване и цена. По-долу — сравнението с данни от каталозите, кога кое се избира и какво има между двете.

Част от ръководството „Серво задвижвания“ — серво или стъпков, оразмеряване, редуктор, кабели, настройка и аларми на Delta ASDA.

1. Разликите накратко

Стъпков двигател Серво задвижване
Управление отворен контур: всеки импулс към драйвера — една стъпка (или микростъпка) затворен контур: усилвателят сравнява командата с позицията от енкодера
Обратна връзка няма (освен при стъпков със затворен контур — т. 5) енкодер; при Delta ASDA-B3 — 24 бита, 16 777 216 импулса на оборот
Разделителна способност стъпка 1,8° = 200 стъпки на оборот; микростъпките я делят допълнително 46 603 импулса на градус (ASDA-B3)
Момент според оборотите най-голям в покой (задържащ момент) и намалява с оборотите постоянен до номиналните обороти; кратковременно до 3,5 × номиналния (ASDA-B3)
Претоварване двигателят изпада от синхрон и губи стъпки; контролерът не разбира усилвателят увеличава тока; ако не стигне — аларма (напр. AL009 — отклонение по позиция, AL006 — претоварване)
Динамика ограничена от спадащия момент и резонансите честотна лента 3,1 kHz (ASDA-B3), кратко установяване
Ток в покой тече ток, за да държи позицията; драйверите го намаляват токът следва товара — в покой е малък
Настройка почти няма — ток и микростъпка коефициенти на усилване, инерция (автоматична настройка)
Захранване (типично) ниско постоянно напрежение — напр. 24…85 V DC за Sitronic SMD1204 230 V или 400 V AC за ASDA-B3
Цена на системата обикновено по-ниска по-висока, но поема по-голяма мощност и динамика

Източници: Delta ASDA-B3 каталог EN 07.2024, стр. 1–2; SIT Automation, каталог LOW VOLT 05.2026, стр. 16; IEC TS 60034-20-1:2002.

2. Отворен и затворен контур

Стъпков — отворен контурКонтролерPLC, CNCимпулсиДрайверток в намоткитефазиСтъпковдвигателняма обратна връзка — изгубена стъпка не се виждаСерво — затворен контурКонтролерPLC, CNC, мрежакомандаУсилвателDelta ASDAтокСерводвигател + енкодеренкодер: позиция и скорост → усилвателят коригира
Схема 1. Стъпковият двигател изпълнява импулсите „на сляпо“; серво задвижването сравнява командата с енкодера

При стъпковия двигател контролерът брои подадените импулси и приема, че валът е там, където трябва. Това е вярно, докато моментът на товара е по-малък от момента, който двигателят развива при съответните обороти. Ако го надхвърли — при удар, задръстване или твърде бързо ускорение — роторът изпада от синхрон, губи стъпки и позицията се разминава, без никой да разбере. Затова стъпковите оси обикновено търсят нулата отново при всяко пускане.

Серво усилвателят следи разликата между командата и действителната позиция. При товар той увеличава тока, докато разликата изчезне; ако не успее в допустимите граници, спира с аларма. Кодовете и какво да се направи при Delta — на страниците за ASDA-B3 и ASDA-A3.

3. Как работи стъпковият двигател

По IEC TS 60034-20-1 стъпковият двигател е двигател, чийто ротор се завърта на отделни ъглови стъпки, когато намотките на статора се захранват в програмирана последователност (3.37). Важните величини в листа:

  • Ъгъл на стъпката (3.35) — най-често 1,8°, т.е. 200 стъпки на оборот.
  • Задържащ момент TH (3.14) — най-големият момент, който задържа захранения двигател неподвижен. Това е моментът в покой, не при работа.
  • Момент без ток (detent) (3.10) — колко държи незахраненият двигател с постоянни магнити.
  • Момент на изпадане от синхрон (pull-out) (3.26) — най-големият момент при дадена честота на импулсите, без двигателят да губи стъпки. Той намалява с оборотите и е кривата, по която се избира двигателят.
  • Резонанс (7.9) — при някои честоти двигателят вибрира и губи момент; драйверите с електронно потискане (electronic damping) го намаляват.
LIMON SM60HS112465 (стъпков, фланец 60 mm) Стойност
Ъгъл на стъпката 1,8° (2 фази)
Задържащ момент 4 N·m (мин., двете фази с номинален ток)
Номинален ток 6,5 A
Инерция на ротора 1 100 g·cm² = 1,1 × 10⁻⁴ kg·m²
Маса 2 kg

Източник: лист на производителя LIMON SM60HS112465; определенията — IEC TS 60034-20-1:2002.

4. Как работи серво задвижването

Серво задвижването е двигател с енкодер и усилвател, който управлява тока по три вложени контура — ток, скорост и позиция. При Delta ASDA-B3 (каталог, стр. 1–2):

  • абсолютен енкодер 24 бита — 16 777 216 импулса на оборот, 46 603 на градус; позицията се помни и без захранване;
  • честотна лента 3,1 kHz (при ASDA-B2 — 0,5 kHz), времето за установяване е с около 40 % по-кратко;
  • обороти до 6000 min⁻¹ и кратковременен момент до 3,5 пъти номиналния.
Серво Delta ECM-B3M-C20604 (400 W)4,452,811,270,6430006000об/минкратковременно — до 3,5 × номиналнияпродължителноN·mСтъпков (схематично)задържащ момент (в покой)pull-out —пада с оборотитеобороти →
Схема 2. Момент според оборотите. Серво — кривата T-N от каталога Delta ASDA-B3, стр. 41; стъпков — видът на кривата без мащаб, стойностите са в листа на конкретния двигател

Пример — Delta ECM-B3M-C20604 (400 W, фланец 60 mm, каталог стр. 41): номинален момент 1,27 N·m до 3300 min⁻¹ в продължителен режим; кратковременно 4,45 N·m до 3000 min⁻¹ и 2,81 N·m при 6000 min⁻¹; инерция на ротора 0,254 × 10⁻⁴ kg·m², маса 1,2 kg.

Внимание при сравнението по каталог: 4 N·m задържащ момент на стъпковия SM60HS112465 и 1,27 N·m номинален момент на сервото не се сравняват пряко. Първото е моментът в покой и пада с оборотите; второто е моментът, който сервото дава продължително до 3300 min⁻¹, с резерв до 4,45 N·m за ускорение. Сравнява се моментът при работните обороти — от кривата на стъпковия двигател и от кривата T-N на сервото.

5. Междинен вариант: стъпков двигател със затворен контур

Има стъпкови двигатели с енкодер, при които драйверът следи позицията — „Smart Mode“ при Sitronic SMD1204, комплектите Ezi-SERVO на Fastech (SIT Automation, стр. 16 и 19). Част от драйверите за отворен контур откриват изпадането от синхрон (Fastech Ezi-STEP, стр. 18). Така стъпковият двигател вече не губи позицията незабелязано, но остава с характерната си крива на момента. За малки оси с умерена динамика това е разумен компромис; за висока динамика, голяма мощност и 230/400 V AC — серво.

6. Кога стъпков и кога серво

Изберете стъпков, когато Изберете серво, когато
оборотите са ниски и средни, а моментът при тях е с достатъчен резерв нужни са високи обороти или голям момент при висока скорост
товарът е постоянен и известен, без удари товарът се мени, има удари или риск от задръстване
загубата на позиция не е опасна (ос с търсене на нула при пускане) позицията трябва да е сигурна — грешката се открива и спира машината
мощността е малка и се захранва с ниско постоянно напрежение мощността е стотици вата и повече, захранване 230/400 V AC
важна е простотата и цената на една ос важна е производителността — по-кратки цикли и установяване
задържане в позиция без допълнителна спирачка (при захранен двигател) нужни са синхронни оси, електронна гърбица, мрежа (CANopen, EtherCAT)

Как се избира — проверките

  1. Цикъл на движение — ход, време, ускорение, пауза; от него — обороти и ускорение на вала.
  2. Момент при работните обороти — за стъпков от кривата pull-out, с резерв; за серво — продължителният момент за цикъла (ефективна стойност) и пиковият при ускорение.
  3. Инерция — приведената инерция на товара към инерцията на двигателя; при нужда — редуктор: инерцията намалява с квадрата на предавателното число (вж. как се избира планетарен редуктор).
  4. Какво става при грешка — може ли машината да продължи с изгубена позиция?
  5. Цялата система — двигател, драйвер или усилвател, захранване, кабели, енкодер, спирачка.

Въпроси и отговори

Защо стъпковият двигател губи стъпки?

Защото моментът на товара или на ускорението е надхвърлил момента, който двигателят развива при тези обороти (pull-out, IEC TS 60034-20-1, 3.26), или двигателят работи в резонанс. Без енкодер драйверът не разбира и продължава да брои.

Защо стъпковият двигател се загрява и когато стои?

За да държи позицията, през намотките тече ток и в покой. Драйверите имат намаляване на тока при покой — това намалява нагряването, но и задържащия момент.

Значи ли 16 777 216 импулса на оборот, че сервото е точно до 1/16 777 216 оборота?

Не — това е разделителната способност на енкодера. Точността на машината зависи още от механиката (хлабина на редуктора, винта, ремъка), от коравината и от настройката.

Може ли стъпков двигател да се замени със серво без промяна в контролера?

Често да: серво усилвателите приемат същите импулси „стъпка/посока“ като стъпковите драйвери (режим PT при Delta). Пресмята се наново електронният редуктор — колко импулса на оборот очаква контролерът.

Нужна ви е помощ при избора?

Изпратете ни движението — ход, време, маса, точност — и ще предложим двигател и усилвател Delta, при нужда и редуктор, с проверка на момента и инерцията.

Изпратете запитванеСерво задвижвания DeltaПланетарен редуктор — подбор

Източници: IEC TS 60034-20-1:2002 (3.10, 3.14, 3.26, 3.35, 3.37, 7.9); LIMON SM60HS112465 — лист на двигателя; SIT Automation, каталог LOW VOLT 05.2026, стр. 16, 18, 19; Delta ASDA-B3 каталог EN 07.2024 (PDF), стр. 1, 2, 41; Delta ASDA-B3 User Manual EN 08.01.2025 (PDF). Статията е обновена на 03.10.2026; първото издание е от 22.05.2025.

Честотен регулатор (инвертор) — как работи, колко пести и как се избира

Полезно · Честотни регулатори

Честотният регулатор (инвертор, честотен преобразувател, VFD) захранва асинхронния двигател с напрежение с променлива честота и големина. Така двигателят върти с нужните обороти вместо винаги с номиналните — с плавен пуск и спиране, защита и, при помпи и вентилатори, със съществена икономия на енергия. По-долу: как работи, как се смята икономията (и кога формулата не важи), как се избира и свързва, с данни от ръководствата на Delta.

Част от ръководството „Честотни регулатори“ — избор за помпа, вентилатор и машина, свързване, параметри и грешки на сериите Delta.

1. Как работи

мрежа50 HzИзправителAC → DCDC шинакондензаториИнверторIGBT, ШИМдвигател0…f, 0…Uуправлението задава честотата и напрежението на изхода(U/f или векторно); защитите следят тока, DC шината и температурата
Схема 1. Изправителят прави от мрежата постоянно напрежение, инверторът — трифазно с нужната честота

Изправителят превръща мрежовото напрежение в постоянно, което кондензаторите на DC шината изглаждат. Инверторът с IGBT транзистори „нарязва“ постоянното напрежение с широчинно-импулсна модулация (ШИМ) и получава трифазно напрежение с честота от 0 до максималната — при VFD-EL-W 0,1–400 Hz. Напрежението на изхода се променя заедно с честотата, за да остане магнитният поток в двигателя подходящ.

ns = 120 · fpсинхронни обороти [min⁻¹]: f — честотата [Hz], p — броят полюси; асинхронният двигател върти малко под тях (хлъзгане)

Пример: 4-полюсен двигател при 50 Hz — 1500 min⁻¹ синхронни; при 25 Hz — 750 min⁻¹. До номиналната честота регулаторът поддържа отношението напрежение/честота, над нея напрежението не може да расте повече и моментът намалява.

2. Колко се спестява — законите на подобието

При центробежна помпа или вентилатор (същото работно колело, същата течност) дебитът, моментът и мощността се менят с оборотите така (IEC 62097:2009, т. 6.4–6.6):

Q₂Q₁ = n₂n₁дебит — пропорционален на оборотите
T₂T₁ = (n₂n₁)²момент — с квадрата на оборотите (напорът също)
P₂P₁ = (n₂n₁)³мощност — с куба на оборотите
0 %50 %80 %100 %12,5 %51,2 %100 %обороти, % от номиналнитемощност, % от номиналнатапомпа, вентилатор: P ~ n³постоянен момент: P ~ n
Схема 2. Мощност според оборотите: при помпа и вентилатор — с куба; при постоянен момент (конвейер, винт) — пропорционално

Пример: помпа 15 kW, 8 часа на ден

Обороти Мощност Спестено Спестено за ден При 0,10 € за kWh
100 % 15,00 kW 0,00 kW 0,0 kWh 0,00 €
90 % 10,94 kW 4,06 kW 32,5 kWh 3,25 €
80 % 7,68 kW 7,32 kW 58,6 kWh 5,86 €
70 % 5,14 kW 9,86 kW 78,8 kWh 7,88 €
50 % 1,88 kW 13,12 kW 105,0 kWh 10,50 €

Например при 80 % от оборотите мощността е 15 · 0,8³ = 7,68 kW — с 7,32 kW по-малко, т.е. 58,6 kWh спестени на ден. Цената на енергията е допускане за примера — сметнете с вашата.

Кога формулата не важи — или дава по-малко:

  • Статичен напор — когато помпата трябва да преодолее височина или налягане и при нулев дебит, мощността пада по-бавно от куба; при голям статичен напор оборотите не могат да се намалят много.
  • Постоянен момент — конвейер, винтов компресор, бъркалка: мощността е пропорционална на оборотите (схема 2), а не на куба им. Ползата там е друга — плавен пуск, точна скорост, по-малко износване.
  • Загубите на регулатора и на двигателя при частично натоварване намаляват спестеното.
  • Икономия има спрямо регулиране с дроселиране (клапа, байпас) или включване/изключване — не спрямо двигател, който така или иначе работи с нужните обороти.

Квадратичният момент е характерен за вентилатори, помпи и компресори (IEC TS 60034-31:2010, фиг. 11).

3. Какво още дава регулаторът

  • Плавен пуск и спиране — времената за ускорение и забавяне се задават (при VFD-EL-W — Pr.01.09/01.10); няма удар в механиката и пусковият ток е ограничен от регулатора.
  • Защита на двигателя — свръхток, пренапрежение, претоварване, липсваща фаза; при VFD-EL-W претоварване до 150 % за 60 s.
  • Управление на процеса — задание от потенциометър, 0–10 V, 4–20 mA, по Modbus; вграден PID за налягане или дебит.
  • Реверс и няколко скорости — от клемите, без контактори за посоката.

4. Къде се използва

Приложение Какво се регулира Тип товар
Помпи дебит или налягане (PID по датчик) квадратичен — най-голяма икономия
Вентилатори, вентилация дебит на въздуха квадратичен
Конвейери скорост на лентата, плавен пуск постоянен момент
Бъркалки, смесители скорост според продукта постоянен или растящ момент
Винтови компресори налягане в мрежата постоянен момент
Машини за обработка обороти на шпиндела, подаване според процеса

5. Как се избира честотен регулатор

Накратко — шестте въпроса по-долу. Изборът по товар (помпа с PID, вентилатор, трифазен двигател от монофазна мрежа), кабелът, параметрите и от какво зависи цената са подробно в ръководството „Честотни регулатори“.

  1. По тока, не само по kW. Номиналният изходен ток на регулатора трябва да е поне колкото номиналния ток на двигателя от табелката. Пример: двигател 4 kW / 400 V — VFD040EL43W дава 9,0 A (ръководство, стр. A-3).
  2. Захранване. 1 × 230 V или 3 × 400 V; при еднофазен вход изходът пак е трифазен, но с напрежение до 230 V — двигателят се свързва за 230 V.
  3. Товар и претоварване. Тежък пуск, удари, чести пускания — регулатор с резерв по ток.
  4. Спиране. Ако товарът с голяма инерция трябва да спира бързо, енергията се връща в регулатора — нужен е спирачен прекъсвач и резистор. VFD-EL-W не поддържа резистор (стр. 2-6); MS300 и MH300 имат вграден спирачен прекъсвач.
  5. Входове, изходи, комуникация — колко команди, аналогови сигнали, мрежа (Modbus, CANopen, EtherCAT…).
  6. Среда — степен на защита, температура, ЕМС филтър.

Сериите Delta накратко

Серия 1 × 230 V, kW 3 × 400 V, kW ЕМС филтър Спирачен прекъсвач PLC, стъпки Двигатели STO DI / DO Релета
VFD-EL-W 0,2–2,2 0,4–5,5 — — — асинхронни — 4 / 0 1
ME300 0,2–2,2 0,4–7,5 ✓ ✓ 1k асинхронни, PM опция 5 / 1 1
MS300 0,2–2,2 0,4–22 ✓ ✓ 2k асинхронни, PM ✓ 7 / 2 1
MH300 0,2–2,2 0,4–75 ✓ ✓ 5k асинхронни, PM ✓ 7 / 2 1
CP2000 — 0,75–630 до 37 kW до 37 kW 10k асинхронни, PM, SynRM ✓ 10 / 0 3
C2000 Plus — 0,75–560 опция до 30 kW 10k асинхронни, PM, SynRM ✓ 10 / 2 2

Таблица за избор на AC задвижвания Delta (ценова листа Delta Türkiye 05.2026, стр. 10); „✓“ — вградено, „опция“ — с допълнителен модул. PM — двигател с постоянни магнити, SynRM — синхронен реактивен. VFD-EL-W при 1 × 230 V — по ръководството, стр. A-2 (таблицата дава от 0,4 kW).

6. Свързване — правилата, които най-често се нарушават

  • На изхода U/V/W не се свързват кондензатори за компенсация и защити от пренапрежение (ръководство VFD-EL-W, стр. 2-9).
  • Двигателят трябва да е с добра изолация, подходящ за работа с регулатор (стр. 2-9).
  • Аналоговите сигнали — с екраниран, по възможност усукан кабел, възможно най-къс (под 20 m), с правилно заземяване (стр. 2-12).
  • Командните входове: при Delta фабрично са в режим NPN — командата е затваряне към DCM; проверете превключвателя NPN/PNP спрямо схемата.

Клемите, параметрите за първото пускане и всичките 32 кода на грешки на VFD-EL-W — на български в ръководството за VFD-EL-W.

Въпроси и отговори

Честотен регулатор, инвертор или честотен преобразувател?

Едно и също устройство — в практиката се срещат и трите имена, както и VFD (variable frequency drive) и AC задвижване.

Колко се спестява с честотен регулатор?

При центробежна помпа или вентилатор мощността пада с куба на оборотите: при 80 % от оборотите — около 51 % от мощността. Реалната икономия зависи от статичния напор, от часовете работа и от това как е регулирано досега. При конвейер (постоянен момент) мощността пада само пропорционално на оборотите.

Може ли с еднофазно захранване да се върти трифазен двигател?

Да — регулатор с еднофазен вход (при Delta VFD-EL-W — VFD□□□EL21W) дава трифазен изход до 230 V; двигателят се свързва за 230 V.

Защо регулаторът изключва с грешка при спиране?

Най-често ov — пренапрежение на DC шината от енергията, която двигателят връща при бързо забавяне. Удължете времето за забавяне или изберете регулатор със спирачен резистор. Причините и действията при всички кодове на VFD-EL-W — в таблицата на грешките.

Нужна ви е помощ при избора?

Изпратете ни данните от табелката на двигателя, захранването и какво задвижва — ще предложим регулатор Delta с резерв по ток и нужните входове.

Изпратете запитванеЧестотни регулатори DeltaСерво или стъпков двигател

Източници: IEC 62097:2009, т. 6.4–6.6; IEC TS 60034-31:2010, фиг. 11; Delta VFD-EL-W User Manual EN 04.09.2024 (PDF), стр. 2-6, 2-9, 2-12, 6-3, A-3; таблица за избор на AC задвижвания Delta (Delta Türkiye, 05.2026, стр. 10). Статията е обновена на 04.10.2026; първото издание е от 28.09.2023.